جدید برش لیس موٹرز غیر معمولی کارکردگی اور کمپیکٹ پاور فراہم کرتی ہیں۔ انہیں بھاری صنعتوں اور کنزیومر الیکٹرانکس میں یکساں پسند کیا جاتا ہے۔ لیکن انجینئرنگ کا ایک اہم سوال پیدا ہوتا ہے۔ وہ اصل میں جسمانی سینسر کے بغیر کیسے شروع کرتے ہیں؟ ایک اسٹیشنری روٹر صفر بیک-EMF سگنل تیار کرتا ہے۔ یہ جسمانی حقیقت ابتدائی آغاز کے مرحلے کو ناقابل یقین حد تک پیچیدہ بنا دیتی ہے۔ اس جامع گائیڈ میں، ہم بالکل اسی ترتیب کو توڑ دیں گے جس کا استعمال بغیر سینسر سسٹم موٹر کو زبردستی شروع کرنے کے لیے کرتا ہے۔ ہم پردے کے پیچھے کام کرنے والے جدید الگورتھم کو تلاش کریں گے اور مشترکہ فیلڈ رکاوٹوں کے لیے عملی ٹربل شوٹنگ کے اقدامات کا اشتراک کریں گے۔
کلیدی ٹیک ویز
روٹر کی صحیح پوزیشن کا تعین کرنے کے لیے بغیر سینسر کا نظام بیک-الیکٹرو موٹیو فورس پر انحصار کرتا ہے، جسے عام طور پر بیک-ای ایم ایف کے نام سے جانا جاتا ہے۔ تاہم، یہ سگنل صفر کی رفتار سے مکمل طور پر غیر موجود ہے۔
گردش شروع کرنے کے لیے، ہارڈویئر ایک انتہائی مخصوص تین قدمی اوپن لوپ ترتیب کو انجام دیتا ہے۔ اس میں روٹر الائنمنٹ، اوپن لوپ ریمپ اپ، اور سوئچ اوور ٹو کلوزڈ لوپ کنٹرول شامل ہیں۔
سینسر لیس فن تعمیرات جسمانی سینسر کی ضرورت کو مکمل طور پر ختم کر دیتے ہیں۔ یہ ڈیزائن انتخاب وائرنگ کی پیچیدگی کو کم کرتا ہے، مینوفیکچرنگ لاگت کو کم کرتا ہے، اور سخت ماحول میں میکانکی اعتبار کو نمایاں طور پر بڑھاتا ہے۔
مناسب ہارڈویئر کا انتخاب کرنے کے لیے انجینئرز کو اسٹارٹ اپ لوڈ کی ضروریات، آپریشنل رفتار کی حدود، اور انتہائی ماحولیاتی حالات کو احتیاط سے متوازن کرنے کی ضرورت ہوتی ہے۔
سینسر لیس برش لیس موٹر کنٹرولر کیا ہے؟
آغاز کی ترتیب کی پیچیدگیوں کو مکمل طور پر سمجھنے کے لیے، ہمیں سب سے پہلے بنیادی میکانکس کو قائم کرنا ہوگا کہ یہ الیکٹرانک سسٹم عام گردش کے دوران کیسے کام کرتے ہیں۔
BLDC موٹر کنٹرول کی بنیادی باتیں
اے bldc کنٹرولر ایک جدید ترین الیکٹرانک ڈیوائس ہے جو برقی رو کو درست موٹر مراحل کی طرف لے جانے کا ذمہ دار ہے۔ یہ گردش کو برقرار رکھنے کے لیے درکار عین وقت پر کرتا ہے۔ مکینیکل کمیوٹیٹرز پر انحصار کرنے والی روایتی برش موٹرز کے برعکس، برش لیس ڈی سی موٹرز کو الیکٹرانک کمیوٹیشن کی ضرورت ہوتی ہے۔ کنٹرول بورڈ مرکزی دماغ کے طور پر کام کرتا ہے۔ یہ سٹیٹر کے اندر گھومنے والی مقناطیسی فیلڈ بنانے کے لیے تیزی سے پاور ٹرانزسٹرز، عام طور پر MOSFETs یا IGBTs کو آن اور آف کرتا ہے۔ روٹر پر لگے ہوئے مستقل مقناطیس قدرتی طور پر اس بدلتے مقناطیسی میدان کا پیچھا کرتے ہیں۔ یہ مسلسل پیچھا کرنے سے ٹارک اور گردشی حرکت پیدا ہوتی ہے۔
بیک الیکٹرو موٹیو فورس کا کردار
ایک روایتی سیٹ اپ میں، جسمانی سینسر روٹر کے مقناطیسی قطبوں کا پتہ لگاتے ہیں۔ یہ مائکرو پروسیسر کو بالکل بتاتا ہے کہ کرنٹ کو کب تبدیل کرنا ہے۔ بغیر سینسر کا نظام ان جسمانی اجزاء کو ہٹا دیتا ہے۔ اس کے بجائے، یہ ایک ایسے رجحان پر انحصار کرتا ہے جسے Back-EMF کہا جاتا ہے۔
فیراڈے کے انڈکشن کے قانون کے مطابق، جیسے ہی مستقل میگنےٹ سٹیٹر کے تانبے کے کنڈلیوں سے گزرتے ہیں، وہ ایک وولٹیج پیدا کرتے ہیں۔ یہ وولٹیج ڈرائیونگ وولٹیج کے خلاف پیچھے ہٹ جاتا ہے۔ اس بیک-EMF وولٹیج کو پڑھنے کے لیے سسٹم موٹر کے غیر چلنے والے مرحلے کی نگرانی کرتا ہے۔ اس برقی فیڈ بیک کے ٹائمنگ کا تجزیہ کرکے، مائیکرو پروسیسر ریئل ٹائم میں روٹر کی پوزیشن اور رفتار کا درست اندازہ لگا سکتا ہے۔ یہ جسمانی پوزیشننگ ہارڈ ویئر کی ضرورت کو مکمل طور پر نظرانداز کرتا ہے۔
بنیادی چیلنج: بغیر سینسر موٹر کو شروع کرنا کیوں مشکل ہے۔
جبکہ Back-EMF موٹر کو تیز رفتاری سے چلانے کے لیے ایک خوبصورت حل فراہم کرتا ہے، یہ ابتدائی آغاز کے مرحلے کے دوران انجینئرنگ کی ایک بڑی رکاوٹ کو متعارف کرواتا ہے۔
زیرو سپیڈ کا مسئلہ
برقی مقناطیسیت کی بنیادی طبیعیات یہ حکم دیتی ہے کہ بیک-EMF گردشی رفتار کے براہ راست متناسب ہے۔ جب موٹر تیزی سے گھومتی ہے تو سگنل مضبوط اور واضح ہوتا ہے۔ ینالاگ سے ڈیجیٹل کنورٹر آسانی سے اس کی تشریح کر سکتا ہے۔ اگر آپ تیز رفتاری پر ایک آسیلوسکوپ کے ساتھ فیز لائنوں کی چھان بین کرتے ہیں، تو آپ کو ایک الگ موج نظر آئے گی۔
تاہم، ایک مردہ سٹاپ پر، مقناطیسی میدان سٹیٹر کنڈلی کی نسبت حرکت نہیں کر رہا ہے۔ نتیجتاً، Back-EMF بالکل صفر ہے۔ اس اہم سگنل کے بغیر، نظام مؤثر طریقے سے اندھا ہے۔ اس کے پاس روٹر کے موجودہ آرام کے زاویہ سے متعلق کوئی ڈیٹا نہیں ہے۔ اس سے زیادہ سے زیادہ شروع ہونے والے ٹارک کے لیے درست کمیوٹیشن ترتیب کو لاگو کرنا ریاضیاتی طور پر ناممکن ہو جاتا ہے۔
بلائنڈ کمیوٹیشن کا خطرہ
اگر ہارڈ ویئر روٹر کی واقفیت کو جانے بغیر بے ترتیب مراحل پر طاقت کا اطلاق کرتا ہے، تو نتائج انتہائی غیر متوقع ہیں۔ سٹیٹر کے ذریعہ پیدا ہونے والا مقناطیسی میدان روٹر کے خلاف غلط سمت میں دھکیل سکتا ہے۔
اس اندھی تبدیلی کی وجہ سے موٹر پرتشدد سے جگہ جگہ ہلچل مچا دیتی ہے۔ یہ ایک اونچی آواز کا اخراج کر سکتا ہے، عارضی طور پر پیچھے کی طرف گھوم سکتا ہے، یا مکمل طور پر رک سکتا ہے۔ مزید برآں، رکی ہوئی موٹر پر مسلسل بجلی لگانے سے برقی کرنٹ میں بڑے پیمانے پر اضافہ ہوتا ہے۔ یہ تھرمل اوورلوڈ سٹیٹر وائنڈنگز کو تیزی سے پگھلا سکتا ہے یا سرکٹ بورڈ پر MOSFETs کو مستقل طور پر تباہ کر سکتا ہے۔ تباہ کن ناکامی کو روکنے کے لیے، انجینئرز نے ایک درست جبری آغاز کی ترتیب تیار کی۔
بغیر سینسر سسٹم کا 3 قدمی آغاز کا سلسلہ
صفر رفتار کی حد پر قابو پانے کے لیے، a موٹر ڈرائیور زبردستی اوپن لوپ ترتیب کا استعمال کرتا ہے۔ یہ طریقہ کار فیڈ بیک کی کمی کو عارضی طور پر نظر انداز کرتا ہے۔ یہ موٹر کو اس وقت تک گھومنے پر مجبور کرتا ہے جب تک کہ یہ پیمائش کرنے کے لیے کافی رفتار پیدا نہ کرے۔
مرحلہ 1: روٹر سیدھ
مائکرو پروسیسر میں ابتدائی پوزیشن کے اعداد و شمار کی کمی ہے۔ لہذا، اسے روٹر کو ایک متوقع آغاز کی پوزیشن میں مجبور کرنا ہوگا۔ سیدھ کے مرحلے کے دوران، ہارڈ ویئر دو مخصوص موٹر مراحل کے ذریعے ایک مستحکم براہ راست کرنٹ لگاتا ہے۔ تیسرا مرحلہ کھلا رہتا ہے۔
یہ عمل سٹیٹر کے اندر ایک مضبوط ساکن مقناطیسی میدان بناتا ہے۔ روٹر پر مستقل میگنےٹس کو زبردستی اس فیلڈ کی طرف کھینچا جاتا ہے جب تک کہ وہ بالکل سیدھ میں نہ آجائیں۔ سسٹم اس کرنٹ کو ایک سیکنڈ کے ایک حصے کے لیے رکھتا ہے۔ یہ یقینی بناتا ہے کہ کوئی بھی بقایا مکینیکل دوغلے مکمل طور پر نم ہو جائیں۔ اس مرحلے کے اختتام تک، روٹر کی صحیح پوزیشن بند ہو جاتی ہے۔
مرحلہ 2: اوپن لوپ ایکسلریشن
ایک بار جب روٹر محفوظ طریقے سے سیدھ میں ہو جاتا ہے، ریمپ اپ مرحلہ شروع ہوتا ہے۔ موٹر ابھی بھی اتنی تیزی سے نہیں گھوم رہی ہے کہ پڑھنے کے قابل بیک-EMF سگنل پیدا کر سکے۔ اس طرح، سسٹم کو مکمل طور پر اوپن لوپ موڈ میں کام کرنا چاہیے۔
اس نازک ونڈو کے دوران، ڈرائیور زبردستی مقناطیسی میدان کو بتدریج بڑھتی ہوئی شرح سے آگے بڑھاتا ہے۔ یہ برش لیس موٹر کو معیاری سٹیپر موٹر کی طرح مانتا ہے۔ یہ آنکھ بند کرکے برقی دالوں کا ایک سلسلہ بھیجتا ہے، یہ فرض کرتے ہوئے کہ روٹر کی جڑت اسے گھومنے والے مقناطیسی میدان کی پیروی کرنے کی اجازت دے گی۔ ایکسلریشن کی شرح کو فرم ویئر میں احتیاط سے ٹیون کیا جانا چاہیے۔ اگر مقناطیسی میدان بہت زیادہ جارحانہ طور پر تیز ہو جاتا ہے تو، روٹر ہم آہنگی کھو دیتا ہے اور اسٹال کرتا ہے۔ اس کے برعکس، اگر یہ بہت آہستہ تیز ہو جائے تو، موٹر ضرورت سے زیادہ کرنٹ کھینچتی ہے۔
مرحلہ 3: کلوزڈ لوپ کنٹرول میں منتقلی۔
جیسا کہ اوپن لوپ ایکسلریشن روٹر کو تیزی سے گھومنے پر مجبور کرتی ہے، موٹر ایک جنریٹر کی طرح کام کرنا شروع کر دیتی ہے۔ اہم لمحہ اس وقت ہوتا ہے جب موٹر کم سے کم حد کی رفتار تک پہنچ جاتی ہے۔ یہ عام طور پر اس کی زیادہ سے زیادہ درجہ بندی شدہ RPM کے پانچ سے دس فیصد کے درمیان ہوتا ہے۔
اس رفتار پر، بیک-EMF سگنل اتنا مضبوط ہو جاتا ہے کہ محیطی برقی شور کے ذریعے سوراخ کر سکے۔ مائکرو پروسیسرز اس صاف سگنل کا پتہ لگاتے ہیں اور بلائنڈ اوپن لوپ کی ترتیب کو فوری طور پر ترک کر دیتے ہیں۔ فن تعمیر بغیر کسی رکاوٹ کے بند لوپ کنٹرول میں منتقل ہوتا ہے۔ اس مقام سے آگے، ریئل ٹائم بیک-EMF فیڈ بیک فیز سوئچنگ کے وقت بالکل درست ہے۔ یہ زیادہ سے زیادہ آپریشنل کارکردگی اور ٹارک کی ترسیل کو یقینی بناتا ہے۔
موٹر کنٹرول ٹیکنالوجی میں صنعتی رجحانات
وسیع تر صنعتی زمین کی تزئین کو دیکھتے ہوئے، بغیر سینسر کے فن تعمیر کی طرف بڑے پیمانے پر منتقلی ہوتی ہے۔ آٹوموٹیو تھرمل مینجمنٹ، کنزیومر اپلائنسز، اور انڈسٹریل فلوڈ کنٹرول جیسے شعبے وراثت کے نظام کو فعال طور پر ختم کر رہے ہیں۔ جیسے جیسے ڈیجیٹل سگنل پروسیسرز اور مائیکرو کنٹرولرز سستے اور کمپیوٹیشنل طور پر زیادہ طاقتور ہوتے جا رہے ہیں، ایڈوانسڈ سینسر لیس الگورتھم روزمرہ کے الیکٹرانکس تک جا رہے ہیں۔ مارکیٹ کے اعداد و شمار سے پتہ چلتا ہے کہ بغیر سینسر کے حل کی مانگ بڑھ رہی ہے کیونکہ مینوفیکچررز سپلائی چین کو آسان بنانے کو ترجیح دے رہے ہیں۔ کم جسمانی اجزاء کا مطلب ناکامی کے کم پوائنٹس، کم خام مال کی لاگت، اور ہموار اسمبلی لائنیں ہیں۔ یہ تبدیلی بنیادی طور پر تبدیل کرتی ہے کہ انجینئرز تیز رفتار گھومنے والے آلات کے ڈیزائن تک کیسے پہنچتے ہیں۔
سینسرڈ بمقابلہ سینسر لیس آرکیٹیکچرز: ایک تکنیکی موازنہ
پروٹو ٹائپنگ مرحلے کے دوران انجینئرز کو سینسر شدہ اور بغیر سینسر کے فن تعمیر کے درمیان اکثر فیصلہ کرنا چاہیے۔ بہترین انتخاب مکمل طور پر مکینیکل لوڈ پروفائل اور مطلوبہ آپریٹنگ ماحول پر منحصر ہے۔
سینسرڈ سسٹمز ایپلی کیشنز میں بہترین ہیں جو ڈیڈ اسٹاپ سے بڑے پیمانے پر ٹوٹنے والے ٹارک کا مطالبہ کرتے ہیں۔ الیکٹرک سائیکلیں، روبوٹک ہتھیار، اور ہیوی ڈیوٹی کرشن گاڑیاں اس فن تعمیر پر بہت زیادہ انحصار کرتی ہیں۔ ایک جسمانی ہال سینسر مائکرو پروسیسر کو بالکل بتاتا ہے کہ روٹر ہر وقت کہاں ہوتا ہے۔ یہ بھاری بوجھ کے تحت بالکل ہموار آغاز کو یقینی بناتا ہے۔ تاہم، یہ جسمانی سینسر اکثر سلسلہ میں سب سے کمزور لنک ہوتے ہیں۔ وہ انتہائی درجہ حرارت یا شدید مکینیکل کمپن کے تحت ناکامی کا بہت زیادہ خطرہ رکھتے ہیں۔
اس کے برعکس، بغیر سینسر کا نقطہ نظر ناہموار استحکام اور تیز رفتار کارکردگی کو ترجیح دیتا ہے۔ جسمانی سینسرز کو ہٹانے سے، موٹر عملی طور پر ماحولیاتی خطرات جیسے شدید گرمی، نمی اور دھول کے داخل ہونے سے محفوظ ہو جاتی ہے۔ یہ ڈرون، HVAC بلورز، اور آبدوز صنعتی پمپوں کے لیے بغیر سینسر کنٹرول کو غیر متنازعہ معیار بناتا ہے۔
| فیچر |
سینسرڈ کنٹرولر |
سینسر لیس کنٹرولر |
| اسٹارٹ اپ ٹارک |
انتہائی اعلیٰ |
کم سے اعتدال پسند |
| کم رفتار آپریشن |
ہموار اور عین مطابق |
جھنجھلاہٹ کا شکار |
| تیز رفتار کارکردگی |
اچھا |
غیر معمولی |
| ماحولیاتی استحکام |
گرمی اور دھول کا خطرہ |
انتہائی مضبوط |
| وائرنگ کی پیچیدگی |
اعلی |
کم سے کم |
کلیدی الگورتھم ڈرائیونگ جدید سینسر لیس کمیوٹیشن
جسمانی آغاز کی ترتیب کو سمجھنا اس پہیلی کا صرف ایک ٹکڑا ہے۔ a کی حقیقی ذہانت برش لیس کنٹرولر اس کے فرم ویئر میں ہے۔ کارکردگی کی ضروریات پر منحصر ہے، اوپن لوپ اسٹارٹ اپ سے کلوز لوپ آپریشن میں منتقلی کو سنبھالنے کے لیے مختلف ریاضیاتی الگورتھم تعینات کیے جاتے ہیں۔
زیرو کراسنگ کا پتہ لگانا
زیرو کراسنگ کا پتہ لگانا سینسر لیس کمیوٹیشن کے لیے سب سے روایتی الگورتھم ہے۔ اسے اکثر trapezoidal یا چھ قدمی کنٹرول کہا جاتا ہے۔ معیاری تھری فیز موٹر میں، کسی بھی وقت دو فیزز انرجی ہوتے ہیں۔ تیسرا مرحلہ تیرتا رہ گیا ہے۔ جیسا کہ مقناطیسی روٹر ان سٹیٹر کنڈلیوں سے گزرتا ہے، یہ تیرتے ہوئے مرحلے میں وولٹیج پیدا کرتا ہے۔ ایک اندرونی موازنہ سرکٹ اس وولٹیج کی نگرانی کرتا ہے۔ جب Back-EMF بالکل DC بس وولٹیج کے نصف کے برابر ہوتا ہے، ایک صفر کراسنگ ایونٹ رجسٹر ہوتا ہے۔ الگورتھم روٹر کی رفتار کا تعین کرنے کے لیے ان واقعات کے درمیان وقت کا حساب لگاتا ہے۔ کروزنگ رفتار پر انتہائی قابل اعتماد ہونے کے باوجود، یہ طریقہ بنیادی طور پر صفر کی رفتار پر ناکام ہو جاتا ہے۔
فیلڈ اورینٹڈ کنٹرول
ان ایپلی کیشنز کے لیے جن کے لیے بٹری ہموار آپریشن اور کم صوتی شور کی ضرورت ہوتی ہے، فیلڈ اورینٹڈ کنٹرول ایک اہم الگورتھم ہے۔ سخت ٹریپیزائڈل کنٹرول کے برعکس، فیلڈ اورینٹڈ کنٹرول تینوں مراحل کو بیک وقت مسلسل سائنوسائیڈل کرنٹ کے ساتھ چلاتا ہے۔ فرم ویئر ایک پیچیدہ تھری فیز AC سسٹم کو ایک آسان دو کوآرڈینیٹ سسٹم میں تبدیل کرنے کے لیے جدید ریاضیاتی تبدیلیوں کا استعمال کرتا ہے۔ جدید ترین سافٹ ویئر ماڈلز فیز وولٹیجز اور کرنٹ کا تجزیہ کرکے روٹر کی پوزیشن کا اندازہ لگاتے ہیں۔ یہ اعلیٰ متحرک ردعمل فراہم کرتا ہے لیکن اس کے لیے مضبوط پروسیسنگ پاور کی ضرورت ہوتی ہے۔
ہائی فریکوئنسی انجکشن
معیاری سینسر لیس کنٹرول کی سب سے اہم حد ایک مکمل تعطل پر روٹر کی پوزیشن کا تعین کرنے میں ناکامی ہے۔ ہائی فریکوئنسی انجیکشن ایک جدید الگورتھمک حل ہے جو روٹر کو جسمانی طور پر حرکت کیے بغیر اس درست مسئلے کو حل کرنے کے لیے بنایا گیا ہے۔ یہ موٹر کی مقناطیسی سالمیت کا استحصال کرتا ہے۔ اسٹارٹ اپ سے پہلے، سسٹم سٹیٹر وائنڈنگز میں کم وولٹیج ہائی فریکونسی سگنل لگاتا ہے۔ نتیجے میں آنے والی لہر کی پیمائش کرکے، الگورتھم ریاضی کے لحاظ سے مقناطیسی قطبوں کی صحیح پوزیشن کا تخمینہ لگاتا ہے۔ یہ صفر RPM سے زیادہ سے زیادہ ٹارک لگانے کی اجازت دیتا ہے۔
سینسر لیس سٹارٹ اپ مسائل کے لیے عملی ٹربل شوٹنگ
بغیر سینسر سسٹم کی پروٹو ٹائپنگ میں سخت بینچ ٹیسٹنگ شامل ہے۔ کیونکہ ابتدائی سٹارٹ اپ بلائنڈ ٹائمنگ پر انحصار کرتا ہے، ماحولیاتی تغیرات اور اچانک بوجھ کی تبدیلیاں آسانی سے اس عمل میں خلل ڈالتی ہیں۔ ذیل میں فیلڈ انجینئرز کا سامنا کرنے والے سب سے عام مسائل اور قابل عمل تکنیکی حل ہیں۔
موٹر جیٹرنگ یا اسٹارٹ اپ پر ہلنا
بینچ ٹیسٹنگ کے دوران، موٹر زور سے آگے پیچھے ہل سکتی ہے لیکن مسلسل گھومنے میں ناکام رہتی ہے۔ اس کا مطلب ہے کہ روٹر کی سیدھ کا مرحلہ ممکنہ طور پر ناکام ہو رہا ہے۔ یہ عام طور پر غلط سیدھ کے پیرامیٹرز کی وجہ سے ہوتا ہے۔ اگر الائنمنٹ کرنٹ بہت کمزور ہے، تو یہ روٹر کو پوزیشن میں کھینچنے کے لیے مکینیکل جامد رگڑ پر قابو نہیں پا سکتا۔ انجینیئرز کو الائنمنٹ کرنٹ کو بتدریج بڑھانے کے لیے فرم ویئر کے پیرامیٹرز تک رسائی حاصل کرنی چاہیے اور دورانیے کو پچاس سے ایک سو ملی سیکنڈ تک بڑھانا چاہیے۔
غلط سمت میں موٹر گھومنا
کبھی کبھار، آگے کی ترتیب کو پکڑنے سے پہلے ایک موٹر مختصر طور پر پیچھے کی طرف گھومتی ہے۔ یہ اس وقت ہوتا ہے جب اوپن لوپ کمیوٹیشن کی ترتیب روٹر کی اصل جسمانی جڑت کے ساتھ ہم آہنگی سے باہر ہوتی ہے۔ اگر مقناطیسی میدان روٹر کی جسمانی طور پر پیروی کرنے سے زیادہ تیزی سے گھومتا ہے، تو فیلڈز پھسل جاتی ہیں۔ حل یہ ہے کہ اوپن لوپ ایکسلریشن ریٹ کو کم کیا جائے۔ ایک سست ریمپ اپ روٹر کے جسمانی ماس کو گھومنے والی سٹیٹر فیلڈ کے ساتھ بند رہنے کی اجازت دیتا ہے۔
لوڈ کے تحت موٹر سٹالنگ
سینسر لیس سسٹم بھاری ابتدائی بوجھ کے خلاف بدنام زمانہ جدوجہد کرتے ہیں۔ اگر موٹر بے عیب طریقے سے اتاری جانے لگتی ہے لیکن مکینیکل اسمبلی سے منسلک ہونے پر رک جاتی ہے، تو اوپن لوپ ٹارک ناکافی ہے۔ بوجھ کی جڑت موٹر کو پڑھنے کے قابل سگنل پیدا کرنے کے لیے ضروری کم از کم RPM تک پہنچنے سے روکتی ہے۔ تصدیق کریں کہ ہارڈ ویئر کی درجہ بندی ضروری چوٹی اسٹارٹ اپ کرنٹ فراہم کرنے کے لیے کی گئی ہے۔ اگر فرم ویئر کے پیرامیٹرز کو ایڈجسٹ کرنا ناکام ہوجاتا ہے تو، ایک سینسر شدہ فن تعمیر میں منتقلی ہی جسمانی طور پر قابل عمل انجینئرنگ حل ہوسکتا ہے۔
صحیح کنٹرولر کے انتخاب کے لیے انجینئرنگ کے معیارات
صحیح فن تعمیر کا انتخاب خریداری کا ایک اہم فیصلہ ہے۔ یہ براہ راست مصنوعات کی کارکردگی، لمبی عمر، اور مجموعی حفاظت کو متاثر کرتا ہے۔ انجینئرز کو اپنے ہارڈ ویئر کے انتخاب کو حتمی شکل دینے سے پہلے کئی تکنیکی پیرامیٹرز کا جائزہ لینا چاہیے۔
آپ کے بوجھ کی ضروریات کا اندازہ لگانا
پہلا قدم ہدف کے نظام کا سخت میکانکی تشخیص ہے۔ نقل و حرکت شروع کرنے کے لیے درکار بریک وے ٹارک کا حساب لگائیں اور سسٹم کی کل جڑتا کا اندازہ لگائیں۔ اگر ایپلی کیشن میں اعلی جامد رگڑ شامل ہے، جیسے بھاری بھرکم ونچ، ایک معیاری سینسر لیس سسٹم ممکنہ طور پر ناکام ہو جائے گا۔ اس کے برعکس، پنکھے کے بلیڈ یا سینٹری فیوگل پمپ جیسے کم جڑتا ایپلی کیشنز کے لیے، بغیر سینسر کنٹرول سب سے زیادہ سرمایہ کاری مؤثر اور قابل اعتماد انتخاب ہے۔
ہارڈ ویئر کی صلاحیتوں کا اندازہ لگانا
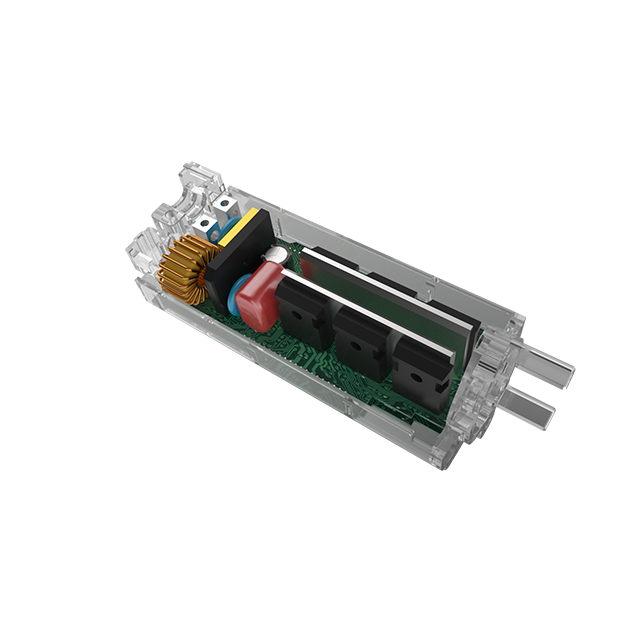
جدید ہارڈ ویئر حفاظتی خصوصیات کی ایک وسیع صف پیش کرتا ہے۔ تکنیکی خریداروں کو ایسے پلیٹ فارمز کی تلاش کرنی چاہیے جو قابل پروگرام اوپن لوپ ریمپ اپ پروفائلز فراہم کرتے ہیں۔ یہ مخصوص موٹر انڈکٹنس کی بنیاد پر فائن ٹیوننگ کی اجازت دیتا ہے۔ ہیوی ڈیوٹی ایپلی کیشنز کے لیے، صنعتی درجے کے حل جیسے Hoprio HP-DB2203 2000W بگ پاور پرمیننٹ میگنیٹ کنٹرولر ضروری عضلات فراہم کرتے ہیں۔ ان یونٹس میں مضبوط اوورکورنٹ تحفظ، تھرمل شٹ ڈاؤن کی صلاحیتیں، اور فیز نقصان کا پتہ لگانے کی خصوصیات ہیں۔ وہ وسیع وولٹیج ان پٹ کو ہینڈل کرنے اور اعلی چوٹی کے دھارے فراہم کرنے کے لیے انجنیئر ہیں، صنعتی حالات کے مطالبے میں بھی قابل اعتماد آغاز کو یقینی بناتے ہیں۔
قابل اعتماد مینوفیکچررز کے ساتھ شراکت داری
موٹر کنٹرول سسٹم کو مربوط کرنا شاذ و نادر ہی ایک سادہ پلگ اینڈ پلے کوشش ہے۔ یہاں تک کہ پریمیم ہارڈ ویئر کو آپ کی منتخب موٹر کی مخصوص مزاحمت سے ملنے کے لیے محتاط فرم ویئر ٹیوننگ کی ضرورت ہوتی ہے۔ ایک تجربہ کار صنعت کار کے ساتھ کام کرنا جو جامع انجینئرنگ کی معاونت فراہم کرتا ہے۔ یہ وقت سے مارکیٹ کو کم کرتا ہے اور مطالبہ کے حالات میں بے عیب آپریشن کو یقینی بناتا ہے۔
نتیجہ
ابتدائی Back-EMF فیڈ بیک کی کمی کی وجہ سے بغیر سینسر موٹر کا آغاز ایک منفرد فزکس چیلنج پیش کرتا ہے۔ تاہم، درست روٹر الائنمنٹ اور کنٹرول شدہ اوپن لوپ ایکسلریشن کے ذریعے، جدید فرم ویئر صفر کی رفتار کے مسئلے کو خوبصورتی سے حل کرتا ہے۔ فزیکل سینسرز کو ختم کر کے، انجینئرز ایسے سسٹمز ڈیزائن کر سکتے ہیں جو انتہائی سستے، میکانکی طور پر آسان، اور انتہائی ماحول میں انتہائی پائیدار ہوں۔ آغاز کی ترتیب کو ٹیوننگ کرنے کے لیے بوجھ کی جڑت پر محتاط توجہ کی ضرورت ہوتی ہے۔ بالآخر، تیز رفتار ایپلی کیشنز میں طویل مدتی فوائد سینسر لیس ٹیکنالوجی کو صنعت کا معیار بناتے ہیں۔ اگر آپ کا پروجیکٹ ناہموار بھروسے اور تیز رفتار کارکردگی کا مطالبہ کرتا ہے، تو بغیر سینسر کے فن تعمیر میں منتقلی ایک اسٹریٹجک انجینئرنگ فیصلہ ہے۔ موزوں حلوں اور صنعتی درجے کے ہارڈویئر کے لیے، آپ کی مخصوص لوڈ کی ضروریات کے لیے انجنیئر کردہ عین مطابق کنٹرولر تلاش کرنے کے لیے Hoprio پر وسیع کیٹلاگ کو تلاش کریں۔
اکثر پوچھے گئے سوالات
کیا بغیر سینسر والی BLDC موٹر بھاری بوجھ کے تحت شروع ہو سکتی ہے؟
یہ عام طور پر کافی مشکل ہے۔ چونکہ نظام حرکت شروع کرنے کے لیے بلائنڈ اوپن لوپ ترتیب پر انحصار کرتا ہے، اس لیے بھاری بوجھ موٹر کو آسانی سے رک جانے، ضرورت سے زیادہ کرنٹ کھینچنے، یا جگہ جگہ گھمبیر ہونے کا سبب بنتا ہے۔ ان ایپلی کیشنز کے لیے سینسرڈ موٹرز کی بہت زیادہ سفارش کی جاتی ہے جن میں بڑے پیمانے پر ٹوٹنے والے ٹارک کی ضرورت ہوتی ہے۔
موٹر ڈرائیور اور موٹر کنٹرولر میں کیا فرق ہے؟
ایک موٹر کنٹرولر دماغ کا کام کرتا ہے۔ یہ آپریشن کے لیے ضروری منطق، وقت اور PWM سگنل تیار کرتا ہے۔ ڈرائیور پٹھوں کے طور پر کام کرتا ہے۔ یہ وہ کم وولٹیج منطقی سگنل لیتا ہے اور موٹر کے مراحل کو جسمانی طور پر چلانے کے لیے درکار ہائی کرنٹ اور وولٹیج کی فراہمی کے لیے انہیں بڑھا دیتا ہے۔
بغیر سینسر والی موٹر کتنی کم رفتار سے چل سکتی ہے؟
زیادہ تر معیاری سینسر لیس سسٹم اپنی زیادہ سے زیادہ شرح شدہ رفتار کے پانچ سے دس فیصد سے نیچے مستحکم گردش کو برقرار رکھنے کے لیے جدوجہد کرتے ہیں۔ رینگنے کی ان رفتاروں پر، بیک-EMF سگنل بہت کمزور ہو جاتا ہے اور مائیکرو پروسیسر کے درست طریقے سے پڑھنے کے لیے شور ہوتا ہے۔ اعلی درجے کی الگورتھم اس حد کو قدرے کم کر سکتے ہیں۔
کیا سینسر لیس موٹرز کی عمر لمبی ہوتی ہے؟
جی ہاں، ایک میکانی نقطہ نظر سے. فزیکل پوزیشننگ سینسرز اور ان سے وابستہ نازک وائرنگ ہارنیسز کو ہٹانے سے، گرمی کے انحطاط، کمپن کو پہنچنے والے نقصان، اور نمی کے داخل ہونے کے لیے کم اجزاء ہوتے ہیں۔ یہ بالآخر ایک زیادہ مضبوط اور دیرپا نظام کی طرف جاتا ہے۔
میری برش لیس موٹر اسٹارٹ ہونے پر کیوں ہکلاتی ہے؟
سٹارٹ اپ کے دوران ہکلانا یا جھنجھلانا بغیر سینسر سسٹم میں روٹر الائنمنٹ کے ناکام مرحلے کی ایک کلاسک علامت ہے۔ کنٹرولر برقی دالیں چلا رہا ہے، لیکن روٹر مقناطیسی میدان کے ساتھ مناسب طریقے سے منسلک نہیں ہے۔ سٹارٹ اپ کرنٹ کو ایڈجسٹ کرنا یا فرم ویئر میں سیدھ کی مدت کو بڑھانا عام طور پر اس مسئلے کو حل کرتا ہے۔
آپ بغیر سینسر لیس برش لیس موٹر کی جانچ کیسے کرتے ہیں؟
جانچ کے لیے متغیر DC پاور سپلائی اور ایک آسیلوسکوپ کی ضرورت ہوتی ہے۔ جانچنے کے لیے جسمانی سینسر کے بغیر، آپ کو فیز کی تاروں کی براہ راست نگرانی کرنی چاہیے۔ موٹر کو دستی طور پر یا پرائم موور کے ساتھ گھمائیں، اور فیز لائنوں میں پیدا ہونے والے بیک-EMF ویوفارم کی پیمائش کرنے کے لیے آسیلوسکوپ کا استعمال کریں۔ ایک صاف، سڈول ٹراپیزائڈل یا سائنوسائیڈل لہر اس بات کی نشاندہی کرتی ہے کہ اندرونی سٹیٹر وائنڈنگز اور روٹر میگنےٹ اچھی حالت میں ہیں۔