Les moteurs sans balais modernes offrent une efficacité exceptionnelle et une puissance compacte. Ils sont privilégiés aussi bien dans les industries lourdes que dans l’électronique grand public. Mais une question technique cruciale se pose. Comment démarrent-ils réellement sans capteurs physiques ? Un rotor stationnaire ne produit aucun signal Back-EMF. Cette réalité physique rend la phase initiale de démarrage incroyablement complexe. Dans ce guide complet, nous détaillerons la séquence exacte qu'un système sans capteur utilise pour forcer le démarrage d'un moteur. Nous explorerons les algorithmes avancés fonctionnant en coulisses et partagerons des étapes pratiques de dépannage pour les obstacles courants sur le terrain.
Points clés à retenir
Un système sans capteur s'appuie sur la force rétro-électromotrice, communément appelée Back-EMF, pour déterminer la position exacte du rotor. Or, ce signal est totalement inexistant à vitesse nulle.
Pour lancer la rotation, le matériel exécute une séquence en boucle ouverte en trois étapes très spécifique. Cela inclut l'alignement du rotor, la montée en puissance en boucle ouverte et le passage au contrôle en boucle fermée.
Les architectures sans capteur éliminent complètement le besoin de capteurs physiques. Ce choix de conception réduit la complexité du câblage, diminue les coûts de fabrication et augmente considérablement la fiabilité mécanique dans les environnements difficiles.
La sélection du matériel approprié nécessite que les ingénieurs équilibrent soigneusement les exigences de charge de démarrage, les plages de vitesse de fonctionnement et les conditions environnementales extrêmes.
Qu'est-ce qu'un contrôleur de moteur sans balais sans capteur ?
Pour bien comprendre les complexités de la séquence de démarrage, nous devons d’abord établir les mécanismes fondamentaux du fonctionnement de ces systèmes électroniques pendant une rotation normale.
Les bases du contrôle de moteur BLDC
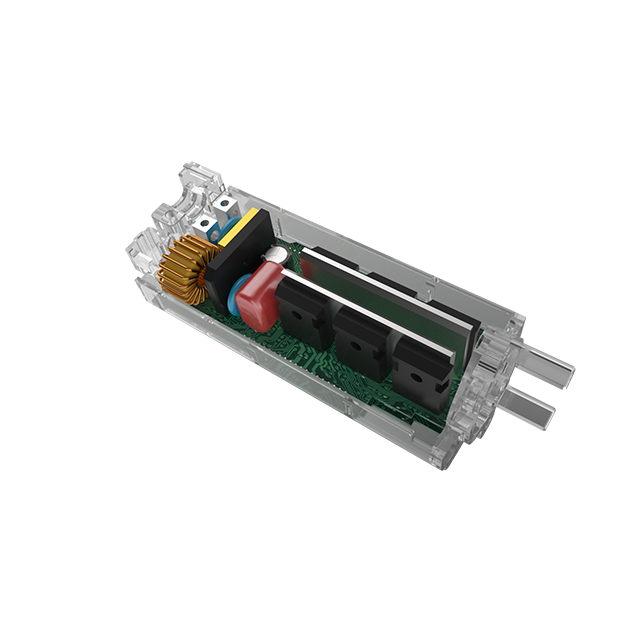
UN Le contrôleur bldc est un dispositif électronique sophistiqué chargé de diriger le courant électrique vers les phases correctes du moteur. Il le fait au moment précis requis pour maintenir la rotation. Contrairement aux moteurs à balais traditionnels reposant sur des collecteurs mécaniques, les moteurs à courant continu sans balais nécessitent une commutation électronique. Le tableau de commande agit comme le cerveau central. Il active et désactive rapidement les transistors de puissance, généralement des MOSFET ou des IGBT, pour créer un champ magnétique rotatif à l'intérieur du stator. Les aimants permanents intégrés au rotor chassent naturellement ce champ magnétique changeant. Cette poursuite continue crée un couple et un mouvement de rotation.
Le rôle de la force rétro-électromotrice
Dans une configuration conventionnelle, des capteurs physiques détectent les pôles magnétiques du rotor. Cela indique au microprocesseur exactement quand commuter le courant. Un système sans capteur supprime ces composants physiques. Au lieu de cela, il repose sur un phénomène connu sous le nom de Back-EMF.
Selon la loi d'induction de Faraday, lorsque les aimants permanents tournent devant les bobines de cuivre du stator, ils génèrent une tension. Cette tension repousse la tension de commande. Le système surveille la phase non entraînée du moteur pour lire cette tension Back-EMF. En analysant le timing de ce retour électrique, le microprocesseur peut calculer avec précision la position et la vitesse du rotor en temps réel. Il évite complètement le besoin de matériel de positionnement physique.
Le principal défi : pourquoi démarrer un moteur sans capteur est difficile
Bien que Back-EMF fournisse une solution élégante pour faire fonctionner un moteur à des vitesses élevées, il introduit un énorme obstacle technique lors de la phase de démarrage initiale.
Le problème de la vitesse zéro
La physique fondamentale de l'électromagnétisme dicte que la force contre-électromotrice est directement proportionnelle à la vitesse de rotation. Lorsque le moteur tourne rapidement, le signal est puissant et clair. Un convertisseur analogique-numérique peut l'interpréter facilement. Si vous sondez les lignes de phase avec un oscilloscope à grande vitesse, vous verrez une forme d'onde distincte.
Cependant, à l'arrêt, le champ magnétique ne se déplace pas par rapport aux bobines du stator. Par conséquent, le Back-EMF est exactement nul. Sans ce signal crucial, le système est effectivement aveugle. Il ne possède aucune donnée concernant l'angle de repos actuel du rotor. Cela rend mathématiquement impossible l'application de la séquence de commutation correcte pour un couple de démarrage maximal.
Le risque de déplacement aveugle
Si le matériel applique simplement de l'énergie à des phases aléatoires sans connaître l'orientation du rotor, les résultats sont très imprévisibles. Le champ magnétique généré par le stator peut pousser le rotor dans la mauvaise direction.
Cette commutation aveugle provoque une violente instabilité du moteur sur place. Il peut émettre un gémissement aigu, reculer temporairement ou caler complètement. De plus, l’application d’une puissance continue à un moteur en panne provoque une augmentation massive du courant électrique. Cette surcharge thermique peut rapidement faire fondre les enroulements du stator ou détruire définitivement les MOSFET sur le circuit imprimé. Pour éviter une panne catastrophique, les ingénieurs ont développé une séquence de démarrage forcé précise.
La séquence de démarrage en 3 étapes d'un système sans capteur
Pour surmonter la limitation de vitesse nulle, un Le pilote de moteur utilise une séquence forcée en boucle ouverte. Cette méthodologie ignore temporairement le manque de feedback. Il force le moteur à tourner jusqu'à ce qu'il génère suffisamment d'élan pour être mesuré.
Étape 1 : Alignement du rotor
Le microprocesseur ne dispose pas de données de position initiale. Par conséquent, il doit forcer le rotor dans une position de départ prévisible. Pendant la phase d'alignement, le matériel injecte un courant continu constant à travers deux phases spécifiques du moteur. La troisième phase reste ouverte.
Cette action crée un fort champ magnétique stationnaire à l’intérieur du stator. Les aimants permanents du rotor sont tirés de force vers ce champ jusqu'à ce qu'ils s'alignent parfaitement. Le système maintient ce courant pendant une fraction de seconde. Cela garantit que les oscillations mécaniques résiduelles sont complètement amorties. A la fin de cette étape, la position exacte du rotor est verrouillée.
Étape 2 : accélération en boucle ouverte
Une fois le rotor bien aligné, la phase de montée en puissance commence. Le moteur ne tourne toujours pas assez vite pour générer un signal Back-EMF lisible. Ainsi, le système doit fonctionner entièrement en mode boucle ouverte.
Pendant cette fenêtre critique, le conducteur fait avancer avec force le champ magnétique à un rythme progressivement croissant. Il traite le moteur sans balais comme un moteur pas à pas standard. Il envoie aveuglément une séquence d'impulsions électriques, en supposant que l'inertie du rotor lui permettra de suivre le champ magnétique tournant. Le taux d'accélération doit être méticuleusement réglé dans le firmware. Si le champ magnétique accélère de manière trop agressive, le rotor perd la synchronisation et cale. A l’inverse, s’il accélère trop lentement, le moteur consomme trop de courant.
Étape 3 : Transition vers le contrôle en boucle fermée
À mesure que l’accélération en boucle ouverte force le rotor à tourner plus rapidement, le moteur commence à agir comme un générateur. Le moment pivot se produit lorsque le moteur atteint une vitesse seuil minimale. Cela représente généralement entre cinq et dix pour cent de son régime nominal maximum.
À cette vitesse, le signal Back-EMF devient suffisamment fort pour percer le bruit électrique ambiant. Les microprocesseurs détectent ce signal propre et abandonnent instantanément la séquence aveugle en boucle ouverte. L'architecture passe en toute transparence au contrôle en boucle fermée. À partir de ce moment, le retour Back-EMF en temps réel synchronise parfaitement la commutation de phase. Cela garantit une efficacité opérationnelle et une transmission de couple maximales.
Tendances de l’industrie en matière de technologie de commande de moteur
Si l’on considère le paysage industriel plus large, on constate une migration massive vers des architectures sans capteurs. Des secteurs tels que la gestion thermique automobile, les appareils grand public et le contrôle des fluides industriels éliminent activement les systèmes existants. À mesure que les processeurs de signaux numériques et les microcontrôleurs deviennent moins chers et plus puissants en termes de calcul, les algorithmes avancés sans capteur se répercutent sur l'électronique quotidienne. Les données du marché indiquent que la demande de solutions sans capteur augmente parce que les fabricants donnent la priorité à la simplification de la chaîne d'approvisionnement. Moins de composants physiques signifie moins de points de défaillance, des coûts de matières premières inférieurs et des chaînes d'assemblage rationalisées. Ce changement change fondamentalement la manière dont les ingénieurs abordent la conception des équipements rotatifs à grande vitesse.
Architectures avec et sans capteur : une comparaison technique
Les ingénieurs doivent fréquemment choisir entre des architectures avec et sans capteur pendant la phase de prototypage. Le choix optimal dépend entièrement du profil de charge mécanique et de l'environnement d'exploitation prévu.
Les systèmes détectés excellent dans les applications exigeant un couple de décollage massif à partir d'un arrêt mort. Les vélos électriques, les bras robotisés et les véhicules de traction lourds dépendent fortement de cette architecture. Un physique Le capteur à effet Hall indique au microprocesseur exactement où se trouve le rotor à tout moment. Cela garantit un démarrage parfaitement fluide sous de lourdes charges. Or, ces capteurs physiques constituent souvent le maillon faible de la chaîne. Ils sont très vulnérables aux pannes sous des températures extrêmes ou des vibrations mécaniques intenses.
En revanche, l’approche sans capteur donne la priorité à une durabilité robuste et à une efficacité à grande vitesse. En supprimant les capteurs physiques, le moteur devient pratiquement insensible aux risques environnementaux tels que la chaleur extrême, l’humidité et la pénétration de poussière. Cela fait du contrôle sans capteur la norme incontestée pour les drones, les ventilateurs CVC et les pompes industrielles submersibles.
| Fonctionnalité |
Contrôleur avec capteur |
Contrôleur sans capteur |
| Couple de démarrage |
Extrêmement élevé |
Faible à modéré |
| Fonctionnement à basse vitesse |
Lisse et précis |
Sujet au tremblement |
| Efficacité à grande vitesse |
Bien |
Exceptionnel |
| Durabilité environnementale |
Vulnérable à la chaleur et à la poussière |
Très robuste |
| Complexité du câblage |
Haut |
Minimal |
Algorithmes clés à l’origine de la commutation moderne sans capteur
Comprendre la séquence physique de démarrage n’est qu’une pièce du puzzle. La véritable intelligence d'un Le contrôleur brushless réside dans son firmware. En fonction des exigences de performances, différents algorithmes mathématiques sont déployés pour gérer la transition du démarrage en boucle ouverte au fonctionnement en boucle fermée.
Détection du passage à zéro
La détection du passage à zéro est l'algorithme le plus traditionnel pour la commutation sans capteur. On parle souvent de commande trapézoïdale ou en six étapes. Dans un moteur triphasé standard, deux phases sont alimentées à un moment donné. La troisième phase est laissée flottante. Lorsque le rotor magnétique passe devant ces bobines de stator, il induit une tension dans la phase flottante. Un circuit comparateur interne surveille cette tension. Lorsque la valeur Back-EMF est exactement égale à la moitié de la tension du bus CC, un événement de passage à zéro est enregistré. L'algorithme calcule le temps entre ces événements pour déterminer la vitesse du rotor. Bien que très fiable à vitesse de croisière, cette méthode échoue fondamentalement à vitesse nulle.
Contrôle orienté champ
Pour les applications nécessitant un fonctionnement fluide et un bruit acoustique réduit, le contrôle orienté champ est le premier algorithme. Contrairement au contrôle trapézoïdal rigide, le contrôle orienté champ pilote les trois phases simultanément avec des courants sinusoïdaux continus. Le micrologiciel utilise des transformations mathématiques avancées pour convertir un système AC triphasé complexe en un système plus simple à deux coordonnées. Des modèles logiciels sophistiqués estiment la position du rotor en analysant les tensions et les courants de phase. Cela fournit une réponse dynamique supérieure mais nécessite une puissance de traitement robuste.
Injection haute fréquence
La limitation la plus importante du contrôle standard sans capteur est l’incapacité de déterminer la position du rotor à l’arrêt complet. L'injection haute fréquence est une solution algorithmique de pointe conçue pour résoudre ce problème précis sans déplacer physiquement le rotor. Il exploite la saillance magnétique du moteur. Avant le démarrage, le système injecte un signal basse tension haute fréquence dans les enroulements du stator. En mesurant l’ondulation du courant résultante, l’algorithme déduit mathématiquement la position exacte des pôles magnétiques. Cela permet une application maximale du couple à partir de zéro tr/min.
Dépannage pratique pour les problèmes de démarrage sans capteur
Le prototypage d’un système sans capteur implique des tests rigoureux sur banc. Étant donné que le démarrage initial repose sur un timing aveugle, les variables environnementales et les changements soudains de charge perturbent facilement le processus. Vous trouverez ci-dessous les problèmes les plus courants rencontrés par les ingénieurs de terrain et les solutions techniques exploitables.
Le moteur tremble ou vibre au démarrage
Lors des tests au banc, le moteur peut trembler vigoureusement d'avant en arrière, mais ne pas tourner de manière continue. Cela signifie que la phase d’alignement du rotor échoue probablement. Cela est généralement dû à des paramètres d’alignement incorrects. Si le courant d’alignement est trop faible, il ne peut pas surmonter la friction statique mécanique pour mettre le rotor en position. Les ingénieurs doivent accéder aux paramètres du micrologiciel pour augmenter progressivement le courant d'alignement et prolonger la durée de cinquante à cent millisecondes.
Le moteur tourne dans le mauvais sens
Parfois, un moteur tourne brièvement vers l'arrière avant de reprendre la séquence vers l'avant. Cela se produit lorsque la séquence de commutation en boucle ouverte n'est pas synchronisée avec l'inertie physique réelle du rotor. Si le champ magnétique tourne plus vite que le rotor ne peut physiquement le suivre, les champs glissent. La solution consiste à diminuer le taux d’accélération en boucle ouverte. Une montée en puissance plus lente permet à la masse physique du rotor de rester verrouillée avec le champ rotatif du stator.
Le moteur cale sous charge
Les systèmes sans capteur sont notoirement confrontés à de lourdes charges initiales. Si le moteur démarre parfaitement sans charge mais cale lorsqu'il est fixé à un ensemble mécanique, le couple en boucle ouverte est insuffisant. L'inertie de la charge empêche le moteur d'atteindre le régime minimum requis pour générer un signal lisible. Vérifiez que le matériel est conçu pour fournir le courant de démarrage de pointe nécessaire. Si l’ajustement des paramètres du micrologiciel échoue, la transition vers une architecture détectée peut être la seule solution d’ingénierie physiquement viable.
Normes d'ingénierie pour la sélection du bon contrôleur
La sélection de la bonne architecture est une décision cruciale en matière d’approvisionnement. Cela a un impact direct sur les performances, la longévité et la sécurité globale du produit. Les ingénieurs doivent évaluer plusieurs paramètres techniques avant de finaliser leur sélection de matériel.
Évaluation de vos besoins en matière de charge
La première étape est une évaluation mécanique rigoureuse du système cible. Calculez le couple de décollage requis pour initier le mouvement et évaluez l’inertie totale du système. Si l'application implique une friction statique élevée, comme un treuil chargé, un système standard sans capteur échouera probablement. À l’inverse, pour les applications à faible inertie telles que les pales de ventilateur ou les pompes centrifuges, la commande sans capteur constitue le choix le plus rentable et le plus fiable.
Évaluation des capacités matérielles
Le matériel moderne offre une vaste gamme de fonctionnalités de protection. Les acheteurs techniques doivent rechercher des plates-formes fournissant des profils de montée en puissance programmables en boucle ouverte. Cela permet un réglage précis en fonction de l'inductance spécifique du moteur. Pour les applications intensives, des solutions de qualité industrielle telles que le contrôleur à aimant permanent Hoprio HP-DB2203 2 000 W de grande puissance fournissent la puissance nécessaire. Ces unités disposent d'une protection robuste contre les surintensités, de capacités d'arrêt thermique et d'une détection de perte de phase. Ils sont conçus pour gérer des entrées de tension étendues et fournir des courants de crête élevés, garantissant ainsi un démarrage fiable même dans des conditions industrielles exigeantes.
Partenariat avec des fabricants fiables
L’intégration d’un système de commande de moteur est rarement une simple entreprise plug-and-play. Même le matériel haut de gamme nécessite un réglage minutieux du micrologiciel pour correspondre à la résistance spécifique du moteur que vous avez choisi. Travailler avec un fabricant expérimenté qui fournit une assistance technique complète est essentiel. Il réduit les délais de mise sur le marché et garantit un fonctionnement impeccable dans des conditions exigeantes.
Conclusion
Le démarrage d’un moteur sans capteur présente un défi physique unique en raison du manque de retour initial de Back-EMF. Cependant, grâce à un alignement précis du rotor et à une accélération contrôlée en boucle ouverte, un micrologiciel moderne résout avec élégance le problème de la vitesse nulle. En éliminant les capteurs physiques, les ingénieurs peuvent concevoir des systèmes nettement moins chers, mécaniquement plus simples et très durables dans des environnements extrêmes. Le réglage de la séquence de démarrage nécessite une attention particulière à l'inertie de la charge. En fin de compte, les avantages à long terme des applications à grande vitesse font de la technologie sans capteur un standard industriel. Si votre projet exige une fiabilité robuste et une efficacité à grande vitesse, la transition vers une architecture sans capteur est une décision d'ingénierie stratégique. Pour des solutions sur mesure et du matériel de qualité industrielle, explorez le vaste catalogue de Hoprio pour trouver le contrôleur exact conçu pour vos besoins de charge spécifiques.
FAQ
Un moteur BLDC sans capteur peut-il démarrer sous une charge importante ?
C'est généralement assez difficile. Étant donné que le système repose sur une séquence aveugle en boucle ouverte pour initier le mouvement, des charges lourdes provoquent facilement le calage du moteur, une consommation de courant excessive ou une instabilité sur place. Les moteurs à capteurs sont fortement recommandés pour les applications nécessitant un couple de décollage massif.
Quelle est la différence entre un pilote de moteur et un contrôleur de moteur ?
Un contrôleur moteur agit comme le cerveau. Il génère les signaux logiques, de synchronisation et PWM nécessaires au fonctionnement. Le conducteur agit comme un muscle. Il prend ces signaux logiques basse tension et les amplifie pour fournir le courant et la tension élevés nécessaires au pilotage physique des phases du moteur.
À quelle vitesse un moteur sans capteur peut-il fonctionner ?
La plupart des systèmes sans capteur standard ont du mal à maintenir une rotation stable en dessous de cinq à dix pour cent de leur vitesse nominale maximale. À ces vitesses rampantes, le signal Back-EMF devient trop faible et trop bruyant pour que le microprocesseur puisse le lire avec précision. Des algorithmes avancés peuvent pousser cette limite légèrement plus bas.
Les moteurs sans capteur ont-ils une durée de vie plus longue ?
Oui, d'un point de vue mécanique. En supprimant les capteurs de positionnement physique et leurs faisceaux de câbles délicats associés, il y a moins de composants susceptibles de se dégrader par la chaleur, d'être endommagés par les vibrations et de pénétrer dans l'humidité. Cela conduit finalement à un système plus robuste et plus durable.
Pourquoi mon moteur brushless bégaie-t-il au démarrage ?
Le bégaiement ou l'instabilité pendant le démarrage sont un symptôme classique d'une phase d'alignement du rotor défaillante dans un système sans capteur. Le contrôleur envoie des impulsions électriques, mais le rotor n'est pas correctement aligné avec le champ magnétique. L'ajustement du courant de démarrage ou l'extension de la durée d'alignement dans le micrologiciel résout généralement ce problème.
Comment tester un moteur brushless sans capteur ?
Les tests nécessitent une alimentation CC variable et un oscilloscope. Sans capteurs physiques à vérifier, vous devez surveiller directement les fils de phase. Faites tourner le moteur manuellement ou avec un moteur principal et utilisez l'oscilloscope pour mesurer la forme d'onde Back-EMF générée sur les lignes de phase. Une onde trapézoïdale ou sinusoïdale propre et symétrique indique que les enroulements internes du stator et les aimants du rotor sont en bon état.