Modern fırçasız motorlar olağanüstü verimlilik ve kompakt güç sağlar. Ağır endüstrilerde ve tüketici elektroniğinde benzer şekilde tercih edilirler. Ancak kritik bir mühendislik sorusu ortaya çıkıyor. Aslında fiziksel sensörler olmadan nasıl başlıyorlar? Sabit bir rotor sıfır Geri EMF sinyali üretir. Bu fiziksel gerçeklik, ilk başlangıç aşamasını inanılmaz derecede karmaşık hale getiriyor. Bu kapsamlı kılavuzda, sensörsüz bir sistemin motoru çalışmaya zorlamak için kullandığı tam sırayı açıklayacağız. Perde arkasında çalışan gelişmiş algoritmaları keşfedeceğiz ve yaygın saha engellerine yönelik pratik sorun giderme adımlarını paylaşacağız.
Temel Çıkarımlar
Sensörsüz bir sistem, rotorun tam konumunu belirlemek için genellikle Geri EMF olarak bilinen Geri Elektromotor Kuvvetine dayanır. Ancak sıfır hızda bu sinyal tamamen mevcut değildir.
Donanım, dönüşü başlatmak için son derece spesifik üç adımlı açık döngü dizisini yürütür. Buna Rotor Hizalaması, Açık Döngü Artışı ve Kapalı Döngü kontrolüne Geçiş dahildir.
Sensörsüz mimariler fiziksel sensörlere olan ihtiyacı tamamen ortadan kaldırır. Bu tasarım seçimi, kablolama karmaşıklığını azaltır, üretim maliyetlerini düşürür ve zorlu ortamlarda mekanik güvenilirliği önemli ölçüde artırır.
Uygun donanımın seçilmesi, mühendislerin başlatma yükü gereksinimlerini, operasyonel hız aralıklarını ve zorlu çevre koşullarını dikkatli bir şekilde dengelemesini gerektirir.
Sensörsüz Fırçasız Motor Kontrol Cihazı Nedir?
Başlatma sırasının karmaşıklığını tam olarak kavramak için öncelikle bu elektronik sistemlerin normal dönüş sırasında nasıl çalıştığının temel mekaniğini oluşturmamız gerekir.
BLDC Motor Kontrolünün Temelleri
A bldc denetleyici, elektrik akımını doğru motor fazlarına yönlendirmekten sorumlu gelişmiş bir elektronik cihazdır. Bunu, dönüşü sürdürmek için gereken tam anda yapar. Mekanik komütatörlere dayanan geleneksel fırçalı motorların aksine, fırçasız DC motorlar elektronik komutasyon gerektirir. Kontrol panosu merkezi beyin görevi görür. Stator içinde dönen bir manyetik alan oluşturmak için güç transistörlerini, genellikle MOSFET'leri veya IGBT'leri hızla açıp kapatır. Rotorun üzerine yerleştirilmiş kalıcı mıknatıslar doğal olarak bu değişen manyetik alanı takip eder. Bu sürekli takip, tork ve dönme hareketi yaratır.
Geri Elektromotor Kuvvetin Rolü
Geleneksel bir kurulumda, fiziksel sensörler rotorun manyetik kutuplarını algılar. Bu, mikroişlemciye akımı tam olarak ne zaman değiştireceğini söyler. Sensörsüz bir sistem bu fiziksel bileşenleri ortadan kaldırır. Bunun yerine, Back-EMF olarak bilinen bir olguya dayanır.
Faraday'ın İndüksiyon Yasasına göre, kalıcı mıknatıslar statorun bakır bobinleri üzerinden dönerken bir voltaj üretirler. Bu voltaj sürüş voltajına karşı geri iter. Sistem, bu Geri EMF voltajını okumak için motorun sürülmeyen fazını izler. Mikroişlemci, bu elektriksel geri bildirimin zamanlamasını analiz ederek rotor konumunu ve hızını gerçek zamanlı olarak doğru bir şekilde hesaplayabilir. Fiziksel konumlandırma donanımı ihtiyacını tamamen ortadan kaldırır.
Temel Zorluk: Sensörsüz Bir Motoru Çalıştırmak Neden Zordur?
Back-EMF, bir motoru yüksek hızlarda çalıştırmak için zarif bir çözüm sunarken, ilk başlatma aşamasında büyük bir mühendislik engeli ortaya çıkarır.
Sıfır Hız Sorunu
Elektromanyetizmanın temel fiziği, Geri EMF'nin dönme hızıyla doğrudan orantılı olduğunu belirtir. Motor hızla döndüğünde sinyal güçlü ve nettir. Bir Analog-Dijital Dönüştürücü bunu kolayca yorumlayabilir. Faz çizgilerini yüksek hızlarda bir osiloskopla incelerseniz belirgin bir dalga biçimi göreceksiniz.
Ancak ölü duruşta manyetik alan stator bobinlerine göre hareket etmez. Sonuç olarak, Geri EMF tam olarak sıfırdır. Bu önemli sinyal olmadan sistem fiilen kördür. Rotorun mevcut dinlenme açısına ilişkin hiçbir veriye sahip değildir. Bu, maksimum başlatma torku için doğru komutasyon sırasının uygulanmasını matematiksel olarak imkansız hale getirir.
Kör Geçiş Riski
Donanım, rotorun yönünü bilmeden gücü rastgele fazlara uygularsa, sonuçlar oldukça tahmin edilemez olur. Stator tarafından üretilen manyetik alan, rotoru yanlış yönde itebilir.
Bu kör geçiş, motorun yerinde şiddetli bir şekilde titremesine neden olur. Tiz bir sızlanma sesi çıkarabilir, geçici olarak geriye doğru dönebilir veya tamamen durabilir. Ayrıca, durmuş bir motora sürekli güç uygulamak, elektrik akımında büyük bir artışa neden olur. Bu termal aşırı yük, stator sargılarını hızla eritebilir veya devre kartındaki MOSFET'leri kalıcı olarak yok edebilir. Felaket yaratan arızaları önlemek için mühendisler hassas bir zorunlu başlatma dizisi geliştirdiler.
Sensörsüz Sistemin 3 Adımlı Başlatma Sırası
Sıfır hız sınırlamasının üstesinden gelmek için, Motor sürücüsü zorunlu bir açık döngü dizisi kullanır. Bu metodoloji geri bildirim eksikliğini geçici olarak göz ardı eder. Ölçülecek yeterli momentumu oluşturana kadar motoru dönmeye zorlar.
Adım 1: Rotor Hizalaması
Mikroişlemci başlangıç konum verisinden yoksundur. Bu nedenle rotoru öngörülebilir bir başlangıç pozisyonuna zorlamalıdır. Hizalama aşaması sırasında donanım, iki spesifik motor fazı üzerinden sabit bir doğru akım enjekte eder. Üçüncü aşama açık kalıyor.
Bu hareket stator içinde güçlü bir sabit manyetik alan yaratır. Rotordaki kalıcı mıknatıslar, mükemmel şekilde hizalanıncaya kadar zorla bu alana doğru çekilir. Sistem bu akımı saniyenin çok küçük bir kısmı boyunca tutar. Bu, kalan mekanik salınımların tamamen sönümlenmesini sağlar. Bu adımın sonunda rotorun tam konumu kilitlenir.
Adım 2: Açık Döngü Hızlandırma
Rotor güvenli bir şekilde hizalandıktan sonra hızlanma aşaması başlar. Motor hala okunabilir bir Geri EMF sinyali oluşturacak kadar hızlı dönmüyor. Bu nedenle sistemin tamamen açık çevrim modunda çalışması gerekmektedir.
Bu kritik pencere sırasında sürücü, manyetik alanı giderek artan bir hızla ileri doğru kuvvetli bir şekilde adım atar. Fırçasız motora standart bir step motor gibi davranır. Rotorun ataletinin dönen manyetik alanı takip etmesine izin vereceğini varsayarak körü körüne bir dizi elektrik darbesi gönderir. Hızlanma oranı ürün yazılımında titizlikle ayarlanmalıdır. Manyetik alan çok agresif bir şekilde hızlanırsa rotor senkronizasyonunu kaybeder ve durur. Tersine, çok yavaş hızlanırsa motor aşırı akım çeker.
Adım 3: Kapalı Döngü Kontrolüne Geçiş
Açık döngü ivmesi rotoru daha hızlı dönmeye zorladığında motor bir jeneratör gibi davranmaya başlar. Dönme momenti, motor minimum eşik hızına ulaştığında meydana gelir. Bu genellikle maksimum nominal RPM'nin yüzde beş ila on'u arasındadır.
Bu hızda, Geri-EMF sinyali ortamdaki elektriksel gürültüyü delebilecek kadar güçlü hale gelir. Mikroişlemciler bu temiz sinyali algılar ve anında kör açık döngü dizisini terk eder. Mimari sorunsuz bir şekilde kapalı döngü kontrolüne geçiş yapar. Bu noktadan itibaren, gerçek zamanlı Back-EMF geri bildirimi, faz değişimini mükemmel şekilde ölçer. Bu, maksimum operasyonel verimlilik ve tork iletimi sağlar.
Motor Kontrol Teknolojisinde Endüstri Trendleri
Daha geniş endüstriyel manzaraya bakıldığında, sensörsüz mimarilere doğru büyük bir geçiş var. Otomotiv termal yönetimi, tüketici cihazları ve endüstriyel sıvı kontrolü gibi sektörler eski sistemleri aktif olarak kullanımdan kaldırıyor. Dijital sinyal işlemcileri ve mikrokontrolörler ucuzladıkça ve hesaplama açısından daha güçlü hale geldikçe, gelişmiş sensörsüz algoritmalar günlük elektronik cihazlara da damlamaya başlıyor. Pazar verileri, üreticilerin tedarik zincirini basitleştirmeye öncelik vermesi nedeniyle sensörsüz çözümlere olan talebin arttığını gösteriyor. Daha az fiziksel bileşen, daha az arıza noktası, daha düşük hammadde maliyetleri ve modern montaj hatları anlamına gelir. Bu değişim, mühendislerin yüksek hızlı dönen ekipman tasarımına yaklaşımını temelden değiştiriyor.
Sensörlü ve Sensörsüz Mimariler: Teknik Bir Karşılaştırma
Mühendisler prototipleme aşamasında sıklıkla sensörlü ve sensörsüz mimariler arasında karar vermek zorundadır. Optimum seçim tamamen mekanik yük profiline ve amaçlanan çalışma ortamına bağlıdır.
Sensörlü sistemler, ölü duruştan büyük ayrılma torku gerektiren uygulamalarda mükemmeldir. Elektrikli bisikletler, robotik kollar ve ağır hizmet tipi çekişli araçlar büyük ölçüde bu mimariye dayanmaktadır. Fiziksel Hall sensörü mikroişlemciye her zaman rotorun tam olarak nerede olduğunu söyler. Bu, ağır yükler altında kusursuz bir şekilde düzgün bir başlatma sağlar. Ancak bu fiziksel sensörler genellikle zincirin en zayıf halkasıdır. Aşırı sıcaklıklar veya yoğun mekanik titreşim altında arızalanmaya karşı oldukça hassastırlar.
Bunun aksine, sensörsüz yaklaşım sağlam dayanıklılığa ve yüksek hızlı verimliliğe öncelik verir. Motor, fiziksel sensörlerin kaldırılmasıyla aşırı ısı, nem ve toz girişi gibi çevresel tehlikelere karşı pratik olarak bağışık hale gelir. Bu, sensörsüz kontrolü drone'lar, HVAC üfleyiciler ve dalgıç endüstriyel pompalar için tartışmasız standart haline getiriyor.
| Özellik |
Sensörlü Kontrol Cihazı |
Sensörsüz Kontrol Cihazı |
| Başlangıç Torku |
Son derece Yüksek |
Düşük ila Orta |
| Düşük Hızda Çalışma |
Pürüzsüz ve hassas |
Titreme eğilimli |
| Yüksek Hızda Verimlilik |
İyi |
Olağanüstü |
| Çevresel Dayanıklılık |
Isıya ve toza karşı hassas |
Son derece sağlam |
| Kablolama Karmaşıklığı |
Yüksek |
Asgari |
Modern Sensörsüz Komutasyonu Sağlayan Temel Algoritmalar
Fiziksel başlatma sırasını anlamak bulmacanın yalnızca bir parçasıdır. Bir kişinin gerçek zekası fırçasız denetleyici, ürün yazılımında yatmaktadır. Performans gereksinimlerine bağlı olarak, açık döngü başlangıcından kapalı döngü çalışmasına geçişi gerçekleştirmek için farklı matematiksel algoritmalar kullanılır.
Sıfır Geçiş Tespiti
Sıfır geçiş tespiti, sensörsüz komütasyon için en geleneksel algoritmadır. Genellikle trapez veya altı adımlı kontrol olarak anılır. Standart bir üç fazlı motorda, herhangi bir zamanda iki faza enerji verilir. Üçüncü aşama yüzer halde bırakılır. Manyetik rotor bu stator bobinlerinin yanından geçerken, kayan fazda bir voltaj indükler. Dahili bir karşılaştırıcı devre bu voltajı izler. Back-EMF, DC bara geriliminin tam olarak yarısına eşit olduğunda, sıfır geçiş olayı kaydedilir. Algoritma, rotor hızını belirlemek için bu olaylar arasındaki süreyi hesaplar. Seyir hızlarında son derece güvenilir olmasına rağmen, bu yöntem temelde sıfır hızda başarısız olur.
Saha Odaklı Kontrol
Sorunsuz çalışma ve daha düşük akustik gürültü gerektiren uygulamalar için Alan Odaklı Kontrol birinci sınıf algoritmadır. Rijit trapez kontrolün aksine, Alan Odaklı Kontrol, sürekli sinüzoidal akımlarla üç fazın tümünü aynı anda çalıştırır. Ürün yazılımı, karmaşık üç fazlı bir AC sistemini daha basit bir iki koordinatlı sisteme dönüştürmek için gelişmiş matematiksel dönüşümler kullanır. Gelişmiş yazılım modelleri, faz gerilimlerini ve akımlarını analiz ederek rotor konumunu tahmin eder. Bu, üstün dinamik yanıt sağlar ancak güçlü işlem gücü gerektirir.
Yüksek Frekanslı Enjeksiyon
Standart sensörsüz kontrolün en önemli sınırlaması, tamamen durma durumunda rotor konumunun belirlenememesidir. Yüksek Frekanslı Enjeksiyon, rotoru fiziksel olarak hareket ettirmeden bu sorunu çözmek için tasarlanmış son teknoloji ürünü bir algoritmik çözümdür. Motorun manyetik belirginliğinden yararlanır. Başlatmadan önce sistem, stator sargılarına düşük voltajlı, yüksek frekanslı bir sinyal enjekte eder. Algoritma, ortaya çıkan akım dalgalanmasını ölçerek manyetik kutupların tam konumunu matematiksel olarak çıkarır. Bu, sıfır RPM'den maksimum tork uygulamasına olanak tanır.
Sensörsüz Başlatma Sorunlarında Pratik Sorun Giderme
Sensörsüz bir sistemin prototipinin oluşturulması zorlu laboratuvar testlerini gerektirir. İlk devreye alma kör zamanlamaya dayandığından çevresel değişkenler ve ani yük değişiklikleri süreci kolayca bozar. Aşağıda saha mühendislerinin karşılaştığı en yaygın sorunlar ve uygulanabilir teknik çözümler yer almaktadır.
Başlangıçta Motorda Titreşim veya Titreşim
Tezgah testi sırasında motor kuvvetli bir şekilde ileri geri sallanabilir ancak sürekli olarak dönemeyebilir. Bu, rotor hizalama aşamasının muhtemelen başarısız olduğu anlamına gelir. Genellikle yanlış hizalama parametrelerinden kaynaklanır. Hizalama akımı çok zayıfsa, rotoru yerine çekmek için mekanik statik sürtünmenin üstesinden gelemez. Mühendisler, hizalama akımını kademeli olarak artırmak ve süreyi elli ila yüz milisaniye kadar uzatmak için cihaz yazılımı parametrelerine erişmelidir.
Motorun Yanlış Yönde Dönmesi
Bazen bir motor ileri sırayı yakalamadan önce kısa süreliğine geriye doğru döner. Bu, açık çevrim komütasyon dizisi rotorun gerçek fiziksel ataletiyle senkronize olmadığında meydana gelir. Manyetik alan rotorun fiziksel olarak takip edebileceğinden daha hızlı dönerse alanlar kayar. Çözüm açık çevrim ivme oranını azaltmaktır. Daha yavaş bir artış, rotorun fiziksel kütlesinin dönen stator alanıyla kilitli kalmasına olanak tanır.
Motor Yük Altında Duruyor
Sensörsüz sistemlerin ağır başlangıç yüklerine karşı mücadele ettiği biliniyor. Motor kusursuz bir şekilde yüksüz olarak çalışıyor ancak mekanik bir gruba bağlandığında duruyorsa, açık çevrim torku yetersizdir. Yükün ataleti, motorun okunabilir bir sinyal oluşturmak için gereken minimum devir sayısına ulaşmasını engeller. Donanımın gerekli en yüksek başlatma akımını sağlayacak şekilde derecelendirildiğini doğrulayın. Firmware parametrelerinin ayarlanması başarısız olursa, sensörlü mimariye geçiş fiziksel olarak uygulanabilir tek mühendislik çözümü olabilir.
Doğru Kontrol Cihazını Seçmeye Yönelik Mühendislik Standartları
Doğru mimariyi seçmek kritik bir satın alma kararıdır. Ürün performansını, ömrünü ve genel güvenliğini doğrudan etkiler. Mühendisler, donanım seçimini tamamlamadan önce çeşitli teknik parametreleri değerlendirmelidir.
Yük Gereksinimlerinizi Değerlendirme
İlk adım, hedef sistemin titiz bir mekanik değerlendirmesidir. Hareketi başlatmak için gereken kopma torkunu hesaplayın ve toplam sistem ataletini değerlendirin. Uygulama, yüklü bir vinç gibi yüksek statik sürtünme içeriyorsa, standart sensörsüz sistem muhtemelen arızalanacaktır. Bunun tersine, fan kanatları veya santrifüj pompalar gibi düşük ataletli uygulamalar için sensörsüz kontrol en uygun maliyetli ve güvenilir seçimdir.
Donanım Yeteneklerini Değerlendirme
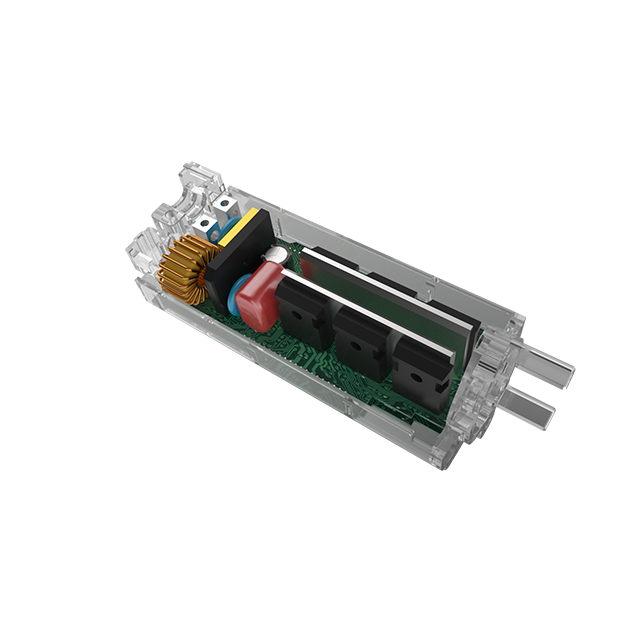
Modern donanım çok çeşitli koruyucu özellikler sunar. Teknik alıcılar, programlanabilir açık döngü artış profilleri sağlayan platformları aramalıdır. Bu, belirli motor endüktansına dayalı olarak ince ayar yapılmasına olanak tanır. Ağır hizmet uygulamaları için Hoprio HP-DB2203 2000W Büyük Güçlü Kalıcı Mıknatıslı kontrol cihazı gibi endüstriyel sınıf çözümler gerekli gücü sağlar. Bu üniteler sağlam aşırı akım koruması, termal kapatma özellikleri ve faz kaybı algılama özelliklerine sahiptir. Geniş voltaj girişlerini idare edecek ve yüksek tepe akımları sağlayacak şekilde tasarlanmışlardır ve zorlu endüstriyel koşullar altında bile güvenilir başlatma sağlarlar.
Güvenilir Üreticilerle Ortaklık
Bir motor kontrol sisteminin entegrasyonu nadiren basit bir tak ve çalıştır çabasıdır. Birinci sınıf donanımlar bile seçtiğiniz motorun özel direncine uyum sağlamak için ürün yazılımının dikkatli bir şekilde ayarlanmasını gerektirir. Kapsamlı mühendislik desteği sağlayan deneyimli bir üreticiyle çalışmak hayati öneme sahiptir. Pazara çıkış süresini kısaltır ve zorlu koşullar altında kusursuz çalışmayı garanti eder.
Çözüm
Sensörsüz bir motorun çalıştırılması, başlangıçtaki Geri-EMF geri bildiriminin olmaması nedeniyle benzersiz bir fizik zorluğu sunar. Bununla birlikte, hassas rotor hizalaması ve kontrollü açık çevrim hızlanma sayesinde modern donanım yazılımı, sıfır hız problemini zarif bir şekilde çözer. Mühendisler, fiziksel sensörleri ortadan kaldırarak önemli ölçüde daha ucuz, mekanik olarak daha basit ve zorlu ortamlarda son derece dayanıklı sistemler tasarlayabilirler. Başlatma sırasının ayarlanması, yük ataletine dikkat edilmesini gerektirir. Sonuçta yüksek hızlı uygulamalardaki uzun vadeli faydalar, sensörsüz teknolojiyi bir endüstri standardı haline getiriyor. Projeniz sağlam güvenilirlik ve yüksek hızlı verimlilik gerektiriyorsa sensörsüz mimariye geçiş stratejik bir mühendislik kararıdır. Özel çözümler ve endüstriyel sınıf donanım için, özel yük gereksinimleriniz için tasarlanmış tam kontrol cihazını bulmak üzere Hoprio'daki kapsamlı kataloğu inceleyin.
SSS
Sensörsüz bir BLDC motor ağır yük altında çalışabilir mi?
Genellikle oldukça zordur. Sistem, hareketi başlatmak için kör bir açık döngü dizisine dayandığından, ağır yükler kolaylıkla motorun durmasına, aşırı akım çekmesine veya yerinde titremesine neden olur. Büyük kopma torku gerektiren uygulamalar için sensörlü motorlar şiddetle tavsiye edilir.
Motor sürücüsü ile motor kontrolörü arasındaki fark nedir?
Bir motor kontrolörü beyin görevi görür. Operasyon için gerekli mantık, zamanlama ve PWM sinyallerini üretir. Sürücü kas görevi görüyor. Bu düşük voltajlı mantık sinyallerini alır ve motor fazlarını fiziksel olarak çalıştırmak için gereken yüksek akımı ve voltajı sağlayacak şekilde güçlendirir.
Sensörsüz bir motor ne kadar düşük hızda çalışabilir?
Çoğu standart sensörsüz sistem, maksimum nominal hızlarının yüzde beş ila onunun altında sabit dönüşü sürdürmekte zorlanır. Bu gezinme hızlarında, Back-EMF sinyali mikroişlemcinin doğru şekilde okuyamayacağı kadar zayıf ve gürültülü hale gelir. Gelişmiş algoritmalar bu sınırı biraz daha aşağıya çekebilir.
Sensörsüz motorların ömrü daha uzun mudur?
Evet, mekanik açıdan. Fiziksel konumlandırma sensörlerinin ve bunlarla ilgili hassas kablo demetlerinin çıkarılmasıyla ısı bozulmasına, titreşim hasarına ve nem girişine duyarlı daha az bileşen bulunur. Bu sonuçta daha sağlam ve daha uzun ömürlü bir sisteme yol açar.
Fırçasız motorum çalıştırma sırasında neden tekliyor?
Başlatma sırasındaki takılma veya titreme, sensörsüz bir sistemdeki başarısız rotor hizalama aşamasının klasik bir belirtisidir. Kontrolör elektrik darbeleri gönderiyor ancak rotor manyetik alanla düzgün şekilde hizalanmıyor. Firmware'de başlatma akımını ayarlamak veya hizalama süresini uzatmak genellikle bu sorunu çözer.
Sensörsüz fırçasız bir motoru nasıl test edersiniz?
Test, değişken bir DC güç kaynağı ve bir osiloskop gerektirir. Kontrol edilecek fiziksel sensörler olmadığından faz kablolarını doğrudan izlemeniz gerekir. Motoru manuel olarak veya bir ana taşıyıcıyla döndürün ve osiloskopu kullanarak faz çizgileri boyunca oluşturulan Back-EMF dalga formunu ölçün. Temiz, simetrik trapez veya sinüzoidal dalga, dahili stator sargılarının ve rotor mıknatıslarının iyi durumda olduğunu gösterir.