Moderne børsteløse motorer leverer enestående effektivitet og kompakt kraft. De er favoriseret på tværs af tung industri og forbrugerelektronik. Men et kritisk ingeniørspørgsmål opstår. Hvordan starter de egentlig uden fysiske sensorer? En stationær rotor producerer nul tilbage-EMF-signaler. Denne fysiske virkelighed gør den indledende opstartsfase utrolig kompleks. I denne omfattende guide vil vi nedbryde den nøjagtige rækkefølge, et sensorløst system bruger til at tvinge en motor til at starte. Vi vil udforske de avancerede algoritmer, der fungerer bag kulisserne, og dele praktiske fejlfindingstrin for almindelige felthindringer.
Nøgle takeaways
Et sensorløst system er afhængig af Back-Electromotive Force, almindeligvis kendt som Back-EMF, for at bestemme rotorens nøjagtige position. Dette signal er dog fuldstændig ikke-eksisterende ved nul hastighed.
For at starte rotation udfører hardwaren en meget specifik tre-trins open-loop-sekvens. Dette inkluderer Rotor Alignment, Open-Loop Ramp-Up og omskiftning til Closed-Loop kontrol.
Sensorløse arkitekturer eliminerer fuldstændig behovet for fysiske sensorer. Dette designvalg reducerer ledningskompleksiteten, sænker produktionsomkostningerne og øger den mekaniske pålidelighed betydeligt i barske miljøer.
Valg af passende hardware kræver, at ingeniører nøje balancerer krav til opstartsbelastning, driftshastighedsintervaller og ekstreme miljøforhold.
Hvad er en sensorløs børsteløs motorcontroller?
For fuldt ud at forstå kompleksiteten af opstartssekvensen skal vi først etablere den grundlæggende mekanik for, hvordan disse elektroniske systemer fungerer under normal rotation.
Det grundlæggende i BLDC Motor Control
EN bldc controller er en sofistikeret elektronisk enhed, der er ansvarlig for at lede elektrisk strøm til de korrekte motorfaser. Den gør dette på det præcise tidspunkt, der kræves for at opretholde rotationen. I modsætning til traditionelle børstede motorer, der er afhængige af mekaniske kommutatorer, kræver børsteløse DC-motorer elektronisk kommutering. Kontrolpanelet fungerer som den centrale hjerne. Den slår hurtigt strømtransistorer, normalt MOSFET'er eller IGBT'er, til og fra for at skabe et roterende magnetfelt i statoren. De permanente magneter, der er indlejret på rotoren, jager naturligvis dette skiftende magnetfelt. Denne kontinuerlige jagt skaber drejningsmoment og rotationsbevægelse.
Den tilbageelektromotoriske krafts rolle
I en konventionel opsætning registrerer fysiske sensorer rotorens magnetiske poler. Dette fortæller mikroprocessoren præcis, hvornår den skal skifte strømmen. Et sensorløst system fjerner disse fysiske komponenter. I stedet er den afhængig af et fænomen kendt som Back-EMF.
Ifølge Faradays lov om induktion genererer de en spænding, når permanente magneter spinder forbi statorens kobberspoler. Denne spænding skubber tilbage mod drivspændingen. Systemet overvåger den ikke-drevne fase af motoren for at aflæse denne Back-EMF-spænding. Ved at analysere timingen af denne elektriske feedback kan mikroprocessoren nøjagtigt beregne rotorens position og hastighed i realtid. Det omgår fuldstændigt behovet for fysisk positioneringshardware.
Kerneudfordringen: Hvorfor det er svært at starte en sensorløs motor
Mens Back-EMF giver en elegant løsning til at køre en motor ved høje hastigheder, introducerer den en massiv teknisk forhindring under den indledende opstartsfase.
Nulhastighedsproblemet
Elektromagnetismens grundlæggende fysik dikterer, at Back-EMF er direkte proportional med rotationshastigheden. Når motoren drejer hurtigt, er signalet robust og klart. En analog-til-digital konverter kan let fortolke det. Hvis du sonderer faselinjerne med et oscilloskop ved høje hastigheder, vil du se en tydelig bølgeform.
Men ved et dødstop bevæger magnetfeltet sig ikke i forhold til statorspolerne. Som følge heraf er Back-EMF nøjagtigt nul. Uden dette afgørende signal er systemet faktisk blindt. Den har ingen data vedrørende rotorens aktuelle hvilevinkel. Dette gør det matematisk umuligt at anvende den korrekte kommuteringssekvens for maksimalt startmoment.
Risikoen for blind pendling
Hvis hardwaren blot tilfører strøm til tilfældige faser uden at kende rotorens orientering, er resultaterne meget uforudsigelige. Det magnetiske felt, der genereres af statoren, kan skubbe mod rotoren i den forkerte retning.
Denne blinde kommutering får motoren til at ryste voldsomt på plads. Det kan udsende en høj klynk, snurre midlertidigt baglæns eller gå helt i stå. Ydermere forårsager tilførsel af kontinuerlig strøm til en stoppet motor en massiv stigning i elektrisk strøm. Denne termiske overbelastning kan hurtigt smelte statorviklinger eller permanent ødelægge MOSFET'erne på printkortet. For at forhindre katastrofale fejl udviklede ingeniører en præcis tvungen opstartssekvens.
3-trins opstartssekvensen for et sensorløst system
For at overvinde nulhastighedsbegrænsningen, a motordriveren anvender en tvungen åben sløjfe-sekvens. Denne metode ignorerer midlertidigt manglen på feedback. Det tvinger motoren til at rotere, indtil den genererer nok momentum til at blive målt.
Trin 1: Rotorjustering
Mikroprocessoren mangler startpositionsdata. Derfor skal den tvinge rotoren til en forudsigelig startposition. Under justeringsfasen injicerer hardwaren en jævn jævnstrøm gennem to specifikke motorfaser. Den tredje fase forbliver åben.
Denne handling skaber et stærkt stationært magnetfelt inde i statoren. De permanente magneter på rotoren trækkes med magt mod dette felt, indtil de flugter perfekt. Systemet holder denne strøm i en brøkdel af et sekund. Dette sikrer, at eventuelle resterende mekaniske svingninger dæmpes fuldstændigt. Ved afslutningen af dette trin er rotorens nøjagtige position låst fast.
Trin 2: Open-loop-acceleration
Når rotoren er korrekt justeret, begynder rampe-up-fasen. Motoren roterer stadig ikke hurtigt nok til at generere et læsbart Back-EMF-signal. Systemet skal således fungere helt i åben sløjfe-tilstand.
Under dette kritiske vindue træder chaufføren kraftfuldt magnetfeltet fremad med en gradvist stigende hastighed. Den behandler den børsteløse motor som en standard stepmotor. Den sender blindt en sekvens af elektriske impulser, forudsat at rotorens inerti vil tillade den at følge det roterende magnetfelt. Accelerationshastigheden skal omhyggeligt indstilles i firmwaren. Hvis magnetfeltet accelererer for aggressivt, mister rotoren synkronisering og går i stå. Omvendt, hvis den accelererer for langsomt, trækker motoren for meget strøm.
Trin 3: Overgang til kontrol med lukket sløjfe
Da accelerationen med åben sløjfe tvinger rotoren til at rotere hurtigere, begynder motoren at fungere som en generator. Drejemomentet opstår, når motoren når en minimumstærskelhastighed. Dette er typisk mellem fem og ti procent af dens maksimale nominelle RPM.
Ved denne hastighed bliver Back-EMF-signalet stærkt nok til at trænge igennem den omgivende elektriske støj. Mikroprocessorerne registrerer dette rene signal og opgiver øjeblikkeligt den blinde open-loop-sekvens. Arkitekturen går problemfrit over til styring med lukket sløjfe. Fra dette tidspunkt fremad ganges tilbage-EMF-feedback i realtid faseskiftet perfekt. Dette sikrer maksimal driftseffektivitet og drejningsmoment.
Branchetendenser inden for motorstyringsteknologi
Ser man på det bredere industrielle landskab, er der en massiv migration mod sensorløse arkitekturer. Sektorer som automotive termisk styring, forbrugerapparater og industriel væskekontrol udfaser aktivt gamle systemer. Efterhånden som digitale signalprocessorer og mikrocontrollere bliver billigere og beregningsmæssigt mere kraftfulde, strømmer avancerede sensorløse algoritmer ned til hverdagens elektronik. Markedsdata indikerer, at efterspørgslen efter sensorløse løsninger er stigende, fordi producenterne prioriterer forenkling af forsyningskæden. Færre fysiske komponenter betyder færre fejlpunkter, lavere råvareomkostninger og strømlinede samlebånd. Dette skift ændrer fundamentalt, hvordan ingeniører nærmer sig højhastighedsroterende udstyrsdesign.
Sensorede vs. sensorløse arkitekturer: en teknisk sammenligning
Ingeniører skal ofte vælge mellem sensorede og sensorløse arkitekturer under prototypefasen. Det optimale valg afhænger helt af den mekaniske belastningsprofil og det påtænkte driftsmiljø.
Sensorede systemer udmærker sig i applikationer, der kræver et massivt afbrydelsesmoment fra et dødt stop. Elektriske cykler, robotarme og tunge trækkraftkøretøjer er stærkt afhængige af denne arkitektur. En fysisk hall-sensor fortæller mikroprocessoren nøjagtigt, hvor rotoren til enhver tid er. Dette sikrer en perfekt jævn opstart under tunge belastninger. Disse fysiske sensorer er dog ofte det svageste led i kæden. De er meget sårbare over for fejl under ekstreme temperaturer eller intense mekaniske vibrationer.
I modsætning hertil prioriterer den sensorløse tilgang robust holdbarhed og højhastighedseffektivitet. Ved at fjerne de fysiske sensorer bliver motoren praktisk talt immun over for miljøfarer som ekstrem varme, fugt og indtrængning af støv. Dette gør sensorløs styring til den ubestridte standard for droner, HVAC-blæsere og nedsænkelige industripumper.
| Funktion |
Sensored Controller |
Sensorløs Controller |
| Opstartsmoment |
Ekstremt høj |
Lav til moderat |
| Lavhastighedsdrift |
Glat og præcis |
Tilbøjelig til at ryste |
| Højhastighedseffektivitet |
God |
Enestående |
| Miljømæssig holdbarhed |
Sårbar over for varme og støv |
Meget robust |
| Ledningskompleksitet |
Høj |
Minimal |
Nøglealgoritmer, der driver moderne sensorløs kommutering
At forstå den fysiske opstartssekvens er kun en brik i puslespillet. Den sande intelligens af en børsteløs controller ligger i dens firmware. Afhængigt af ydeevnekravene er forskellige matematiske algoritmer implementeret til at håndtere overgangen fra open-loop-start til lukket-loop-drift.
Nulkrydsningsdetektion
Nulkrydsdetektion er den mest traditionelle algoritme til sensorløs kommutering. Det omtales ofte som trapezformet eller seks-trins kontrol. I en standard trefaset motor aktiveres to faser på ethvert givet tidspunkt. Den tredje fase efterlades flydende. Når den magnetiske rotor fejer forbi disse statorspoler, inducerer den en spænding i den flydende fase. Et internt komparatorkredsløb overvåger denne spænding. Når Back-EMF nøjagtigt svarer til halvdelen af DC-busspændingen, registreres en nul-gennemgang. Algoritmen beregner tiden mellem disse hændelser for at bestemme rotorhastigheden. Selvom den er meget pålidelig ved marchhastigheder, fejler denne metode fundamentalt ved nulhastighed.
Feltorienteret kontrol
Til applikationer, der kræver smørblød drift og lavere akustisk støj, er Field-Oriented Control den førende algoritme. I modsætning til stiv trapezstyring driver Field-Oriented Control alle tre faser samtidigt med kontinuerlige sinusformede strømme. Firmwaren bruger avancerede matematiske transformationer til at konvertere et komplekst trefaset AC-system til et enklere to-koordinatsystem. Sofistikerede softwaremodeller estimerer rotorens position ved at analysere fasespændinger og strømme. Dette giver overlegen dynamisk respons, men kræver robust processorkraft.
Højfrekvent injektion
Den væsentligste begrænsning ved standard sensorløs kontrol er manglende evne til at bestemme rotorens position ved fuldstændig stilstand. High-Frequency Injection er en banebrydende algoritmisk løsning udviklet til at løse netop dette problem uden fysisk at flytte rotoren. Det udnytter motorens magnetiske fremtræden. Før opstart injicerer systemet et lavspændings højfrekvent signal ind i statorviklingerne. Ved at måle den resulterende strømbølge udleder algoritmen matematisk den nøjagtige position af de magnetiske poler. Dette muliggør maksimalt drejningsmoment fra nul omdr./min.
Praktisk fejlfinding for sensorløs opstartsproblemer
Prototyper af et sensorløst system indebærer streng prøvebænk. Fordi den første opstart er afhængig af blind timing, forstyrrer miljøvariabler og pludselige belastningsændringer nemt processen. Nedenfor er de mest almindelige problemer, feltingeniører støder på, og praktiske tekniske løsninger.
Motor ryster eller vibrerer ved opstart
Under prøvebænk kan motoren ryste kraftigt frem og tilbage, men den kan ikke rotere kontinuerligt. Dette betyder, at rotorjusteringsfasen sandsynligvis svigter. Det er typisk forårsaget af forkerte justeringsparametre. Hvis justeringsstrømmen er for svag, kan den ikke overvinde mekanisk statisk friktion for at trække rotoren på plads. Ingeniører bør få adgang til firmwareparametrene for trinvist at øge justeringsstrømmen og forlænge varigheden med halvtreds til hundrede millisekunder.
Motoren drejer i den forkerte retning
Lejlighedsvis drejer en motor kortvarigt baglæns, før den fanger fremadsekvensen. Dette sker, når kommuteringssekvensen med åben sløjfe er ude af sync med rotorens faktiske fysiske inerti. Hvis magnetfeltet roterer hurtigere, end rotoren fysisk kan følge med, glider felterne. Løsningen er at reducere accelerationshastigheden i åben sløjfe. En langsommere rampe-up gør det muligt for rotorens fysiske masse at forblive låst med det roterende statorfelt.
Motor går i stå under belastning
Sensorløse systemer kæmper notorisk mod tunge indledende belastninger. Hvis motoren starter fejlfrit ubelastet, men går i stå, når den er monteret på en mekanisk enhed, er det åbne drejningsmoment utilstrækkeligt. Belastningens inerti forhindrer motoren i at nå det mindste omdrejningstal, der kræves for at generere et læsbart signal. Bekræft, at hardwaren er klassificeret til at levere den nødvendige spidsopstartsstrøm. Hvis justering af firmwareparametre mislykkes, kan overgangen til en sensoreret arkitektur være den eneste fysisk levedygtige tekniske løsning.
Tekniske standarder for valg af den rigtige controller
At vælge den korrekte arkitektur er en kritisk indkøbsbeslutning. Det påvirker direkte produktets ydeevne, levetid og overordnet sikkerhed. Ingeniører skal evaluere flere tekniske parametre, før de afslutter deres hardwarevalg.
Vurdering af dine belastningskrav
Det første trin er en streng mekanisk vurdering af målsystemet. Beregn det afbrydelsesmoment, der kræves for at starte bevægelse, og evaluer den samlede systeminerti. Hvis applikationen involverer høj statisk friktion, såsom et belastet spil, vil et standard sensorløst system sandsynligvis svigte. Omvendt er sensorløs styring det mest omkostningseffektive og pålidelige valg til applikationer med lav inerti som ventilatorvinger eller centrifugalpumper.
Evaluering af hardwarekapaciteter
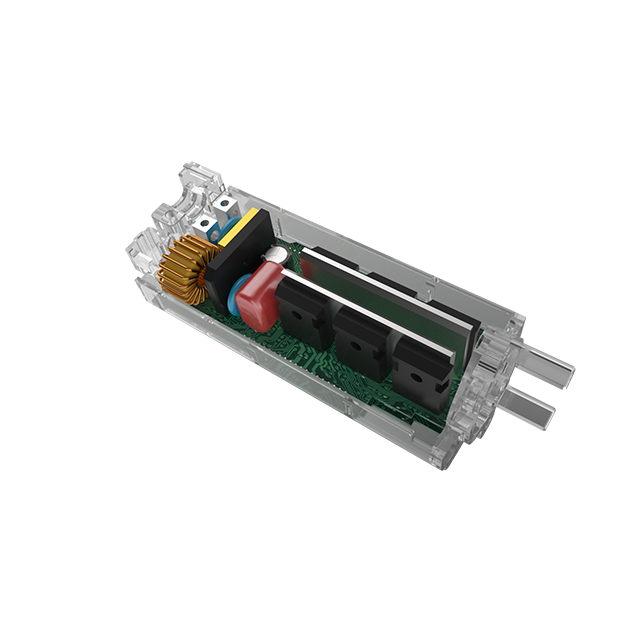
Moderne hardware tilbyder en bred vifte af beskyttende funktioner. Tekniske købere bør lede efter platforme, der leverer programmerbare open-loop ramp-up profiler. Dette giver mulighed for finjustering baseret på specifik motorinduktans. Til tunge applikationer giver løsninger i industrikvalitet som Hoprio HP-DB2203 2000W Big Power Permanent Magnet-controller de nødvendige muskler. Disse enheder har robust overstrømsbeskyttelse, termisk nedlukningsfunktioner og fasetabsdetektion. De er konstrueret til at håndtere brede spændingsinput og levere høje spidsstrømme, hvilket sikrer pålidelig opstart selv under krævende industrielle forhold.
Samarbejde med pålidelige producenter
Integrering af et motorstyringssystem er sjældent en simpel plug-and-play-bestræbelse. Selv førsteklasses hardware kræver omhyggelig firmwaretuning for at matche den specifikke modstand for din valgte motor. Det er afgørende at arbejde med en erfaren producent, der yder omfattende teknisk support. Det reducerer time-to-market og sikrer fejlfri drift under krævende forhold.
Konklusion
At starte en sensorløs motor udgør en unik fysikudfordring på grund af manglen på indledende tilbage-EMF-feedback. Men gennem præcis rotorjustering og kontrolleret open-loop acceleration, løser moderne firmware elegant nulhastighedsproblemet. Ved at eliminere fysiske sensorer kan ingeniører designe systemer, der er væsentligt billigere, mekanisk enklere og meget holdbare i ekstreme miljøer. Justering af startsekvensen kræver omhyggelig opmærksomhed på belastningsinerti. I sidste ende gør de langsigtede fordele ved højhastighedsapplikationer sensorløs teknologi til en industristandard. Hvis dit projekt kræver robust pålidelighed og højhastighedseffektivitet, er overgangen til en sensorløs arkitektur en strategisk ingeniørbeslutning. For skræddersyede løsninger og hardware i industriel kvalitet, udforsk det omfattende katalog hos Hoprio for at finde den nøjagtige controller, der er konstrueret til dine specifikke belastningskrav.
FAQ
Kan en sensorløs BLDC-motor starte under hård belastning?
Det er generelt ret svært. Fordi systemet er afhængigt af en blind open-loop-sekvens for at starte bevægelse, får tunge belastninger nemt motoren til at stoppe, trække for stor strøm eller ryste på plads. Sensorede motorer anbefales stærkt til applikationer, der kræver et massivt brudmoment.
Hvad er forskellen mellem en motordriver og en motorcontroller?
En motorcontroller fungerer som hjernen. Den genererer logik-, timing- og PWM-signaler, der kræves til drift. Chaufføren fungerer som muskel. Det tager disse lavspændingslogiske signaler og forstærker dem for at levere den høje strøm og spænding, der er nødvendig for fysisk at drive motorfaserne.
Hvor lav hastighed kan en sensorløs motor køre?
De fleste standardsensorløse systemer kæmper for at opretholde en stabil rotation under fem til ti procent af deres maksimale nominelle hastighed. Ved disse kravlehastigheder bliver Back-EMF-signalet for svagt og støjende til, at mikroprocessoren kan læse nøjagtigt. Avancerede algoritmer kan skubbe denne grænse lidt lavere.
Har sensorløse motorer længere levetid?
Ja, fra et mekanisk synspunkt. Ved at fjerne de fysiske positioneringssensorer og deres tilhørende sarte ledningsnet er der færre komponenter, der er modtagelige for varmenedbrydning, vibrationsskader og fugtindtrængning. Dette fører i sidste ende til et mere robust og længerevarende system.
Hvorfor hakker min børsteløse motor ved start?
Stamming eller jitteren under opstart er et klassisk symptom på en mislykket rotorjusteringsfase i et sensorløst system. Controlleren afgiver elektriske impulser, men rotoren er ikke korrekt justeret med magnetfeltet. Justering af startstrømmen eller forlængelse af justeringsvarigheden i firmwaren løser normalt dette problem.
Hvordan tester man en sensorløs børsteløs motor?
Testning kræver en variabel jævnstrømsforsyning og et oscilloskop. Uden fysiske sensorer at kontrollere, skal du overvåge fasetrådene direkte. Drej motoren manuelt eller med en drivkraft, og brug oscilloskopet til at måle Back-EMF-bølgeformen, der genereres på tværs af faselinjerne. En ren, symmetrisk trapez- eller sinusbølge indikerer, at de interne statorviklinger og rotormagneter er i god stand.